


3D工業相機+機械手的焊接系統檢測方案
在機械手焊接系統中,焊接質量直接影響產品的結構強度、使用壽命和安全性。以電池模組焊接為例,焊接過程中產生的缺陷將影響模組的連接強度,降低電池包使用壽命,嚴重的將導致安全事故。因此,在焊接前對關鍵部件進行精密尺寸檢測,成為保障焊接質量的重要手段。
光子精密GL-8000系列3D線激光輪廓測量儀憑借微米級的測量精度、49KHz的掃描速度、每輪廓4096點的數據密度以及自研算法平臺等技術性能,為焊接系統部件的精密尺寸檢測提供了可靠的技術工具,提升焊接質量和檢測效率。
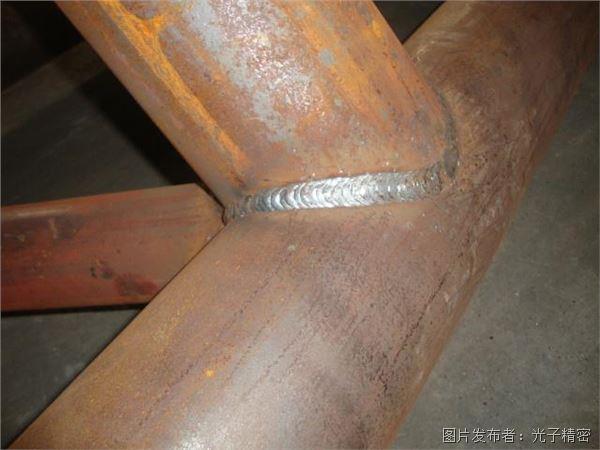
一、焊接系統部件精密檢測的技術必要性
1. 焊接縫隙寬度的檢測意義
在機械手焊接過程中,待焊部件之間的縫隙寬度是影響焊接質量的關鍵參之一。以鋰電池模組Busbar焊接為例,連接片與極柱之間的間隙公差需管控在0.2毫米范圍內。縫隙過大會導致熔深不足、焊接不牢固;縫隙過小則可能造成焊接應力集中,影響焊接接頭質量。在電芯入殼預焊工藝中,鋁殼和蓋板之間的間隙會直接影響頂蓋焊接工藝,間隙不在合理范圍內會導致焊接不良。因此,在焊接前對縫隙寬度進行精密檢測,確保其符合工藝公差要求,是預防焊接缺陷的前提條件。
2.2 縫邊高度差的檢測意義
除縫隙寬度外,待焊部件之間的高度差同樣需要精密控制。在鋰電池的電芯入殼和頂蓋焊接工藝中,頂蓋與鋁殼臺的高度差不一致性可能導致不均勻的壓力分布,甚至造成電池部件之間的連接不牢固,進而引發內部短路問題。焊縫余高過高或過低會導致應力集中或減弱接頭強度。通過焊接前的精密檢測,識別高度差是否在允許范圍內,可以為焊接工藝參數的設定提供依據,從而避免因高度差異導致的焊接質量缺陷。

2.3 預防型檢測的必要性
傳統的焊接質量控制方式主要依賴焊后離線檢驗,如抽樣目測、剖切檢驗、超聲測試等。然而,由于整個焊接過程中存在大量的隨機因素,且焊后離線檢驗缺乏實時性,無法及時給焊接過程提供有效的質量反饋,以致于很多焊接缺陷未能夠在第一時間被發現,最終導致焊接質量較差,甚至造成嚴重的質量召回事件。
相比之下,在焊接前進行的預防型檢測具有顯著優勢。通過精密測量識別待焊部件的尺寸偏差,可在焊接開始前剔除不合格工件或調整焊接工藝參數,避免將問題帶入焊接工序。焊前檢測的主要內容包括連接片與極柱之間的間隙管控、來料寬度的偏差判斷等。這種預防型檢測模式將質量控制關口前移,從根本上降低了焊接不良的發生概率,同時避免了焊后返工帶來的成本和時間損失。
二、光子精密GL-8000系列3D線激光輪廓測量儀的檢測優勢
與傳統檢測手段相比,光子精密GL-8000系列3D線激光輪廓測量儀在焊接系統部件檢測中具備以下優勢:

第一,非接觸式測量。 GL-8000系列采用激光三角測量原理,通過激光線掃描工件表面獲取三維輪廓數據,無需接觸待測部件,避免了接觸式測量可能對工件造成的損傷或形變。
第二,高精度與高分辨率。 GL-8000系列能夠實現微米級的測量精度,可精確捕捉縫隙寬度和高度差的微小變化。在焊前間隙檢測中,動態重復性可達0.3μm。微米級重復精度意味著測量結果的穩定性和一致性得到有效保障,可以可靠地區分工件尺寸的合格與不合格。
第三,三維輪廓完整獲取。 與2D視覺檢測只能獲取平面信息不同,GL-8000系列能夠獲取完整的焊縫三維輪廓信息,包括焊縫的位置、形狀、尺寸等關鍵參數,這對于縫隙寬度和高度差的測量尤為重要。
在焊接系統部件的檢測場景中,被測工件往往為金屬材質,表面反光較強。GL-8000系列搭載原生單幀HDR與多幀HDR雙重技術,能夠有效解決金屬反光帶來的檢測難題,保障檢測的準確性。同時,其雜反光抑制功能能夠應對多重反射干擾問題。

第四,實時性與自動化集成能力。 GL-8000系列可集成到自動化產線中,實現在線實時檢測。即每秒可采集49000條輪廓,可適配產線的全檢節奏。在輪廓分辨率上,每一條輪廓可采集4096個數據點,高密度的采樣能力能夠確保待測部件的細節特征無遺漏。
GL-8000系列搭載自研Phoskey Vision算法平臺,支持2D與3D融合檢測,可自動計算多項幾何尺寸與公差參數。這一算法平臺在數據處理效率和檢測結果輸出方面具有優勢,為批量檢測場景下的快速判定提供了支持。檢測數據可即時反饋至控制系統,為焊接工藝參數的動態調整提供依據。
第五, 系統集成與多相機拼接。GL-8000系列支持多相機靈活拼接,可滿足不同尺寸工件的檢測需求。該系列還支持與機械臂控制系統對接,實現檢測數據與焊接工藝參數之間的聯動。在焊接系統部件檢測場景中,可根據需要部署多個測量儀同時檢測不同位置或不同尺寸的工件。

三、GL-8000系列在焊接系統部件檢測中的應用方式
1、 縫隙寬度的檢測流程
在焊接前檢測縫隙寬度時,可將GL-8000系列測量儀安裝在待檢測位置上方,通過線激光掃描獲取縫隙兩側工件表面的三維輪廓數據。Phoskey Vision算法平臺對采集到的輪廓數據進行處理,在輪廓上提取縫隙兩側邊緣點的位置坐標,計算兩者之間的水平距離,得到該處的縫隙寬度測量值,判定縫隙寬度是否在全長范圍內符合工藝公差要求。
2、 高度差的檢測流程
對于縫邊高度差的檢測,同樣通過線激光掃描獲取包含待測區域的完整三維輪廓。在每一幀輪廓上識別兩個工件表面的高度數據,計算兩者的垂直距離差,得到該處的高度差值。通過對檢測區域內所有輪廓的分析,可以獲得高度差的分布情況,識別是否存在局部高度差超差的問題。這一測量方式已在鋰電芯入殼預焊檢測中得到應用,采用輪廓檢測儀檢測壓裝后電芯頂蓋表面與鋁殼殼口的高度差。
機械手焊接系統中,焊接縫隙寬度和縫邊高度差的精密檢測是保障焊接質量的基礎環節。預防型檢測模式將質量控制關口前移,在焊接開始前識別并排除潛在問題,從根本上降低焊接不良的發生概率。
預防型精密檢測雖然需要前期設備投入,但從全流程成本角度分析,光子精密GL-8000系列3D線激光輪廓測量儀其價值體現在多個方面:減少焊后返工和報廢帶來的直接成本損失;避免因焊接不良導致的售后維修和質量召回事件;降低人工檢測的人力成本;通過數據化管控實現工藝參數的持續優化,提升產線綜合效率。


 投訴建議

提交
3D工業相機對焊后缺陷檢測/全檢
PEL系列糾偏傳感器賦能印刷行業高效量產
3D相機對AI/AR眼鏡檢測的全流程解析
3D工業相機五軸聯動點膠實現方案
3D工業相機的五軸聯動點膠3D軌跡提取