


具身智能的火爆,正在把六維力傳感器推向C位
近兩年具身機器人熱度爆火,融資、上市、新品發布會密集,仿佛對通用機器人完全落地的期望提前了。但翻看技術線會發現一個有意思的現象:視覺這邊,雙目結構光、ToF、多目立體視覺、相機輪番上陣,大模型一接入,機器人已經能認出成百上千種物體。觸覺那邊,很多機械手末端連個像樣的接觸反饋都沒有,控制方式以開關預設夾緊力為主,抓取操作依賴經驗設定。手比眼睛落后了多年,已經成了很多人的共識。
01 視覺的局限,觸覺的入場
物體識別、三維重建、場景理解、目標跟蹤,加上近幾年多模態大模型的加持,機器人看到一個杯子、一把螺絲刀、一個門把手,基本都能認出來,也能估算出位置。
但認出來不等于拿得穩。
麻煩的是接觸過程中的動態變化。杯子在手里是否在打滑,螺絲擰多少圈算緊,視覺能不能及時感知?視覺只能看到位置,力矩信息它讀不到。
物理世界的一個基本事實是:接觸是連續的力學過程,不是離散的圖像幀。
觸覺的作用不在于取代視覺,而在于填補視覺所不及的空白。
02 為什么觸覺一直被忽視
原因不復雜。
第一,技術成熟度不夠。觸覺傳感器早期以壓阻、壓電、電容薄膜為主,精度一般、一致性差、容易漂移,很難在工業現場穩定長時間運行。視覺那邊,CMOS圖像傳感器年出貨近百億顆,產業鏈極其成熟,成本也低。
第二,應用場景沒推開。工業機器人干的是重復活,抓同一個工件、放同一個位置,軌跡固定、夾持力預設,不需要實時觸覺反饋。沒有需求,就沒有動力。
第三,數據太少。觸覺數據得在真實接觸中采集,采集成本高、標注困難、格式不統一,至今沒有一個公認的大規模觸覺數據集。
03 海伯森的技術答卷
在國產替代這條路上,海伯森選了三個切口。
第一個是溫差補償:從根源抑制溫度漂移。
六維力傳感器有一個長期困擾行業的問題——溫漂。溫度一變,讀數就飄,精度無從談起。
海伯森的解法是內置式溫差補償彈性體結構設計。當傳感器上下表面產生溫差時,通過精密組橋在信號層面直接抵消虛假輸出。
這不是靠軟件算法去做后補償,而是從機械結構本源上“主動”抑制溫漂,比純軟件補償更快、更徹底。配合內置溫度補償算法,海伯森在 -20℃~80℃ 范圍內將溫漂控制在 0.1%FS/10℃ 以內。機器人從恒溫實驗室走向真實工廠,溫差波動對測量精度的影響被壓到了極低。
第二個是結構創新:內置控制器,一體式集成。
傳統分體式設計需要多根電纜連接傳感器和控制器,布線繁瑣不說,模擬信號長距離傳輸極易受電磁干擾。海伯森把控制器直接做進傳感器內部,微弱信號在傳感器內部最短路徑上完成放大、模數轉換和數字處理,輸出高質量數字信號。
效果很明顯:大幅度拉低了傳統方式平均集成時間及后期維護成本。用戶拿到傳感器,上電就能獲得穩定、已解耦的六維力數據,不用再自己寫復雜的溫補算法。
第三個是防爆能力:打開高危場景的大門。
海伯森 HPS-FT080 系列通過了 GB/T 3836.1-2021 和 GB/T 3836.4-2021 國家防爆標準認證。
這意味著它可以在石油、化工、天然氣、煤礦等易燃易爆場景里使用。這類場景過去幾乎沒有國產六維力傳感器的身影,進口產品不僅貴,交付周期也長。海伯森依托深圳“50公里產業生態圈”,把零部件本地化采購做到80%以上,交付周期壓縮到一周以內。
在核心性能指標上,HPS-FT系列部分型號做到了非線性度 <0.5%FS,軸間串擾 <2%FS,采樣頻率最高 2200Hz,安全抗過載能力達 350%。
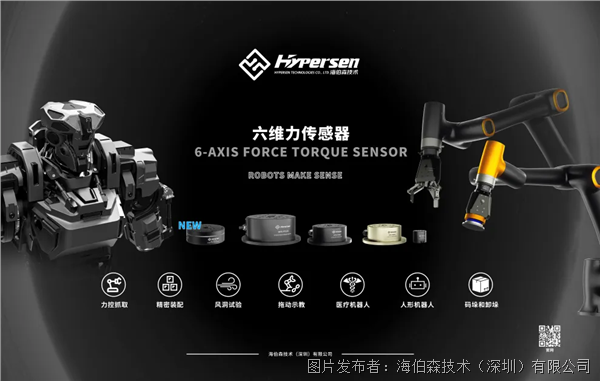
【海伯森部分六維力傳感器參數一覽】


 投訴建議

提交

海伯森3D線光譜共焦技術在表面粗糙度檢測的應用

HPS-LCX 系列線光譜|異形曲面、超大傾角工件測量難題一站式破解

海伯森光譜共焦位移傳感器賦能光學玻璃鏡片精密測高檢測

海伯森傳感器,貫穿產線流程的精密檢測

海伯森斜軸式3D線光譜醫療微導管注塑模具在線檢測案例