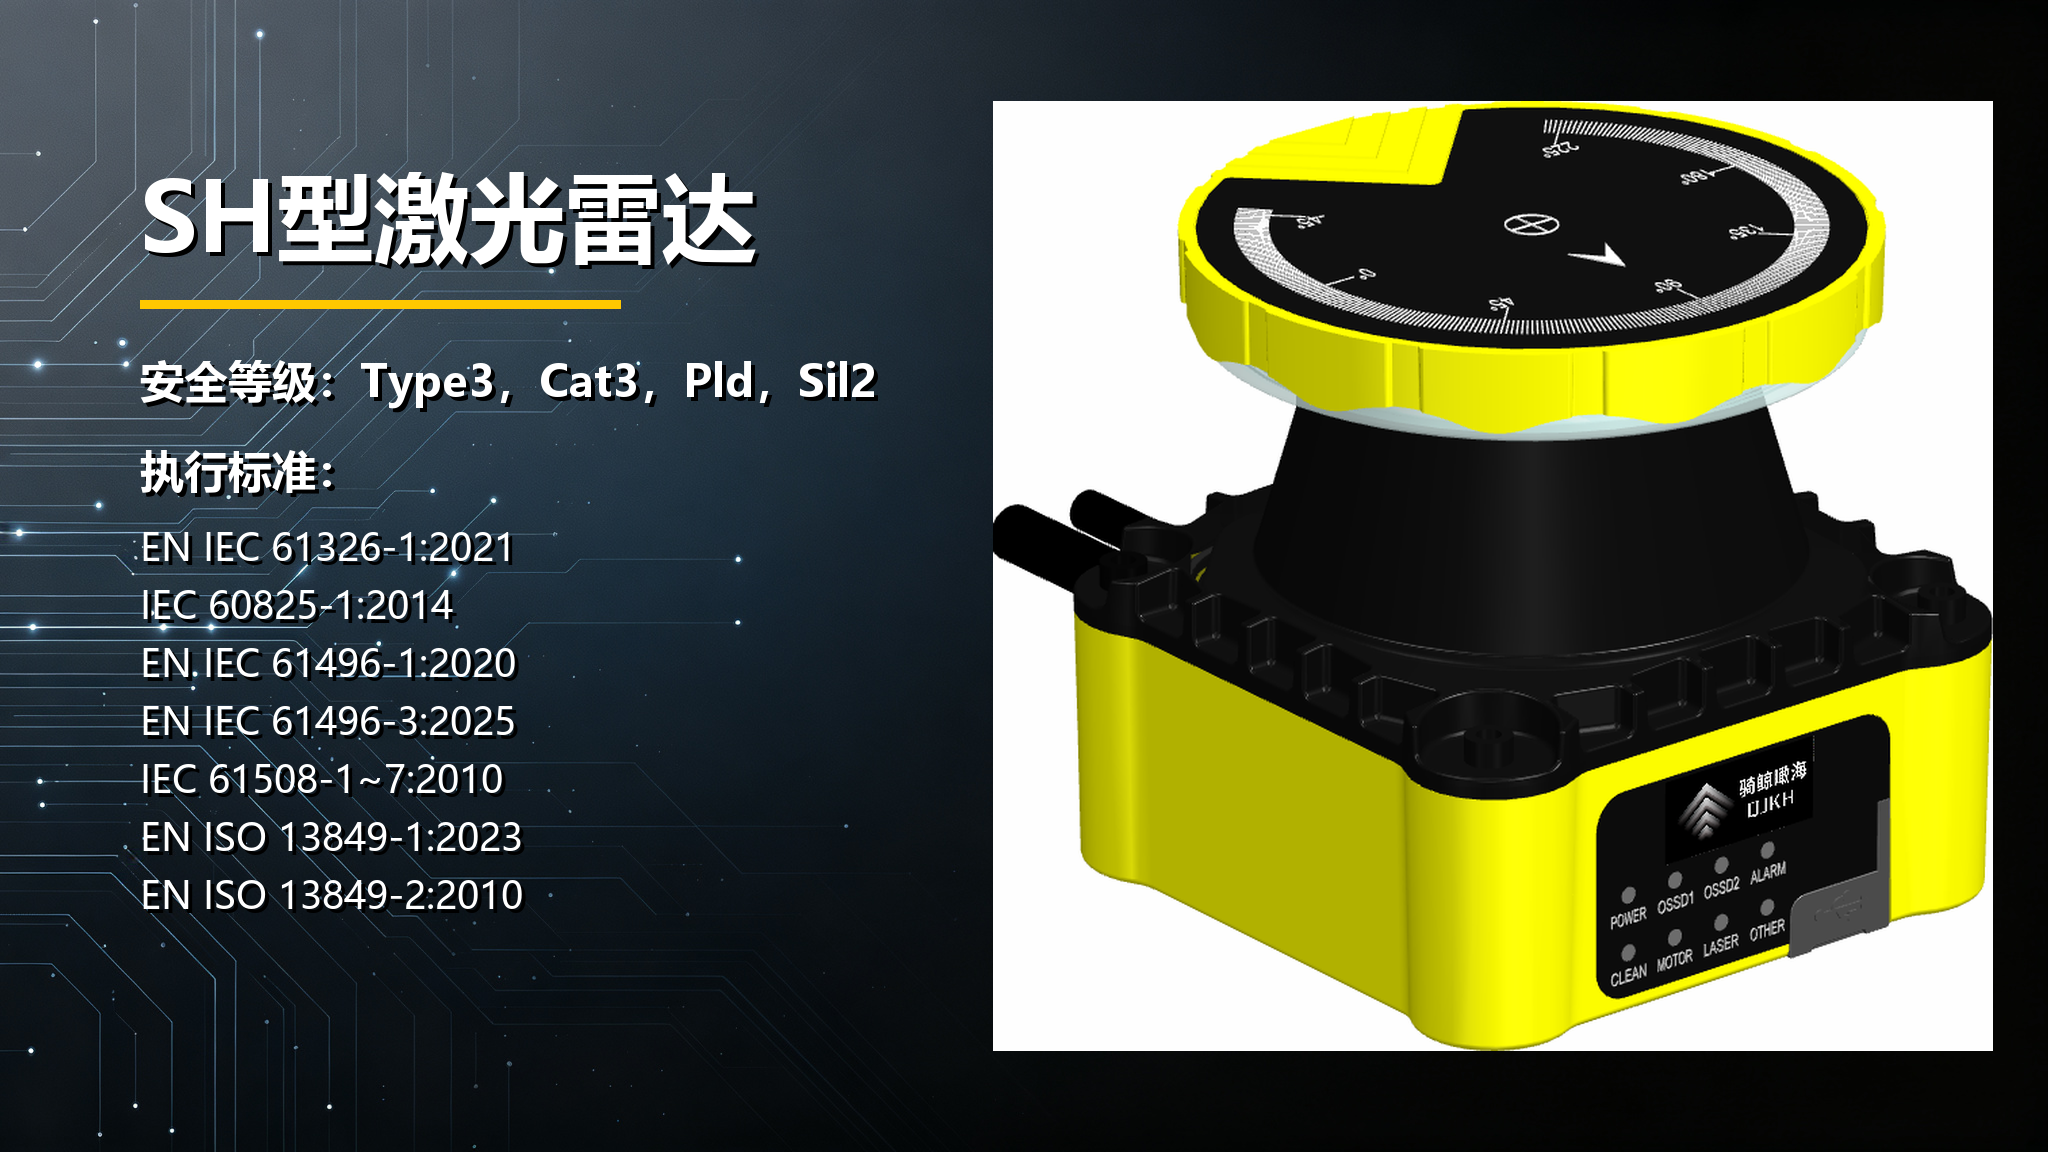
安全型激光雷達(dá)與普通激光雷達(dá)
SH27系列安全型激光雷達(dá)與普通激光雷達(dá)
——從“看得見”到“保安全”,七個維度講清兩者的本質(zhì)區(qū)別
一、什么是安全型激光雷達(dá)
安全型激光雷達(dá)(Safety Laser Scanner)是一種經(jīng)過功能安全認(rèn)證的光學(xué)探測設(shè)備,通過非接觸式激光掃描方式構(gòu)建數(shù)字化、可配置的虛擬防護(hù)邊界,用于監(jiān)控定義區(qū)域內(nèi)人員或物體的侵入。當(dāng)檢測到有物體進(jìn)入預(yù)設(shè)的安全保護(hù)區(qū)域時(shí),設(shè)備立即通過安全輸出信號觸發(fā)機(jī)器停止或減速,從而在事故發(fā)生前實(shí)現(xiàn)主動防護(hù)。與傳統(tǒng)的物理防護(hù)欄、安全地毯相比,安全型激光雷達(dá)具有無接觸、配置靈活、區(qū)域可動態(tài)切換等優(yōu)勢,已成為工業(yè)自動化領(lǐng)域區(qū)域防護(hù)的主流技術(shù)方案。
安全型激光雷達(dá)的廣泛應(yīng)用,源于機(jī)械設(shè)備安全法規(guī)與風(fēng)險(xiǎn)評估的強(qiáng)制性要求。按照 ISO 12100 等機(jī)械安全通用標(biāo)準(zhǔn),凡存在擠壓、剪切、卷入等風(fēng)險(xiǎn)的設(shè)備,都必須通過風(fēng)險(xiǎn)評估確定所需的安全防護(hù)措施;對于無法用固定防護(hù)欄完全隔離的危險(xiǎn)區(qū)域,可采用電敏保護(hù)設(shè)備(ESPE)作為補(bǔ)充防護(hù)。安全型激光雷達(dá)正是 ESPE 中少數(shù)既能覆蓋大面積區(qū)域、又支持動態(tài)切換防護(hù)邊界的產(chǎn)品,因此在工業(yè)自動化與物流倉儲領(lǐng)域被大量采用。
與常見的防護(hù)手段相比,安全型激光雷達(dá)的優(yōu)勢更為明顯:物理防護(hù)欄雖可靠,但占用空間大、影響物料進(jìn)出,難以適應(yīng)頻繁調(diào)整的產(chǎn)線;安全地毯只能覆蓋地面平面,需要人員踩踏才能觸發(fā),反應(yīng)滯后且易磨損;安全光幕只能形成直線或平面的光束屏障,無法勾勒不規(guī)則的防護(hù)邊界。安全型激光雷達(dá)通過軟件即可繪制任意形狀的保護(hù)區(qū)域,一臺設(shè)備可替代多組光幕或圍欄,在保障安全的同時(shí)兼顧生產(chǎn)柔性。
二、工作原理
安全型激光雷達(dá)基于飛行時(shí)間法(Time-of-Flight, ToF) 原理工作:
1. 激光發(fā)射:激光器發(fā)出短促的近紅外激光脈沖(通常為 905 nm 波長,Class 1 人眼安全等級)
2. 掃描成像:通過旋轉(zhuǎn)反射鏡將單束激光扇形掃描過寬弧度(典型掃描角度為 190°~275°)
3. 距離測量:接收目標(biāo)反射回的光子,精確測量脈沖往返時(shí)間,結(jié)合光速計(jì)算出每個方向上的距離
4. 區(qū)域比對:將實(shí)時(shí)構(gòu)建的二維極坐標(biāo)地圖與設(shè)備中預(yù)配置的保護(hù)區(qū)域 / 警告區(qū)域形狀進(jìn)行比對
5. 安全響應(yīng):一旦檢測到物體侵入保護(hù)區(qū)域,立即觸發(fā)雙通道 OSSD 安全輸出,聯(lián)動控制系統(tǒng)執(zhí)行停機(jī)。
在激光測距的幾種主流方案中,安全型激光雷達(dá)普遍采用飛行時(shí)間法(ToF),而非三角測量法或相位法。三角測量法依靠接收器上光斑的位移換算距離,近距離精度高,但遠(yuǎn)距離衰減明顯且易受環(huán)境光干擾;相位法通過測量調(diào)制波的相位差測距,抗干擾能力一般。ToF 直接測量脈沖往返時(shí)間,不依賴目標(biāo)表面的顏色、紋理與外界光照,在粉塵、暗光、強(qiáng)光等工業(yè)環(huán)境下依然穩(wěn)定,因而成為安全級檢測的主流選擇。按照 IEC 61496-3 的檢測能力要求,設(shè)備須能可靠檢測直徑最小 70 mm、反射率低至 1.8% 的測試物體,ToF 方案憑借充足的光學(xué)余量更易滿足這一要求。
安全型激光雷達(dá)的“自我監(jiān)護(hù)”來自冗余架構(gòu)。以主流 Type 3 產(chǎn)品為例,設(shè)備內(nèi)部通常采用雙處理器獨(dú)立處理每一幀掃描數(shù)據(jù)并交叉比對,一旦發(fā)現(xiàn)數(shù)據(jù)不一致或光學(xué)部件、電源、輸出回路異常,立即將 OSSD 輸出置于關(guān)斷狀態(tài)并報(bào)警,實(shí)現(xiàn)“故障導(dǎo)向安全”。此外,光窗污染檢測、輸出短路監(jiān)控等自檢功能在每個掃描周期內(nèi)持續(xù)進(jìn)行,確保設(shè)備在粉塵、油污等惡劣環(huán)境下長時(shí)間運(yùn)行依然可靠。
三、安全型激光雷達(dá)與普通激光雷達(dá)的區(qū)別
兩者都依靠激光測距,但本質(zhì)上是兩種東西:普通激光雷達(dá)是“感知傳感器”,負(fù)責(zé)讓機(jī)器看得見;安全型激光雷達(dá)是“功能安全器件”(電敏保護(hù)設(shè)備 ESPE),負(fù)責(zé)在危險(xiǎn)發(fā)生前讓機(jī)器停下來。判斷一款雷達(dá)是否“安全”,關(guān)鍵不是測距精度和點(diǎn)云密度,而是三件事:有沒有安全等級認(rèn)證、有沒有安全輸出、壞了能不能自己發(fā)現(xiàn)。
表 1 安全型激光雷達(dá)與普通激光雷達(dá)核心對比
對比維度 | 普通激光雷達(dá) | 安全型激光雷達(dá) |
本質(zhì)定位 | 環(huán)境感知傳感器:建圖、定位、測量、普通避障 | 功能安全器件(電敏保護(hù)設(shè)備 ESPE):承擔(dān)人員保護(hù),闖入即停機(jī) |
安全認(rèn)證 | 無功能安全認(rèn)證,無強(qiáng)制可靠性指標(biāo) | IEC 61496-3 Type 3(國標(biāo) GB 19436.3)+I(xiàn)SO 13849 PL d / Cat.3+I(xiàn)EC 61508 SIL 2,經(jīng)第三方機(jī)構(gòu)認(rèn)證 |
輸出信號 | 點(diǎn)云數(shù)據(jù)(以太網(wǎng)/串口),是否停車由上層算法決定 | 雙通道自監(jiān)控 OSSD 安全輸出,直連安全繼電器或安全 PLC。 點(diǎn)云數(shù)據(jù)作為輔助輸出,用法與普通雷達(dá)一致。 |
故障行為 | 故障可能“靜默”,設(shè)備壞了系統(tǒng)未必察覺 | 每個掃描周期自檢(含光窗污染、輸出短路),故障導(dǎo)向安全:輸出關(guān)斷并報(bào)警 |
失效模式 | 無安全級失效管控 | 具備自診斷功能,危險(xiǎn)失效概率(PFHd)有明確量化指標(biāo) |
響應(yīng)時(shí)間 | 隨掃描頻率變化,不承擔(dān)安全計(jì)算責(zé)任 | 正式標(biāo)定值,典型 40~120 ms,直接納入制動距離計(jì)算 |
檢測能力 | 按探測距離與精度標(biāo)稱,無嚴(yán)格“最小檢測物”定義 | 最小檢測物可配置 30/40/50/70 mm;安全區(qū)+警告區(qū)任意形狀繪制、多區(qū)域分組切換 |
典型應(yīng)用 | SLAM 建圖、定位導(dǎo)航、測量測繪、非安全級避障 | AGV/AMR 人機(jī)協(xié)作(限速+停車)、危險(xiǎn)區(qū)域防護(hù)、自動叉車、機(jī)床防護(hù) |
價(jià)格水平 | 數(shù)百至數(shù)千元,集成簡單 | 數(shù)千至數(shù)萬元,需安全回路設(shè)計(jì),配置權(quán)限與固件版本受管控 |
普通激光雷達(dá):機(jī)器的“眼睛”
導(dǎo)航/感知型激光雷達(dá)輸出點(diǎn)云數(shù)據(jù),通過以太網(wǎng)或串口交給上層系統(tǒng),用于 SLAM 建圖、定位、測量和普通避障。它沒有功能安全認(rèn)證,也沒有保護(hù)性輸出——最終是否停車由算法和調(diào)度系統(tǒng)決定,而不是雷達(dá)本身。更關(guān)鍵的是,它發(fā)生故障時(shí)可能“靜默”:點(diǎn)云停更或數(shù)據(jù)異常,系統(tǒng)未必能及時(shí)察覺。
在人員保護(hù)的安全功能中,普通工業(yè)激光雷達(dá)不能替代安全型激光雷達(dá)。
普通激光雷達(dá)之所以不能用于人員保護(hù),核心在于三點(diǎn):其一,它沒有經(jīng)過功能安全認(rèn)證,故障行為不受控,“靜默失效”時(shí)系統(tǒng)可能毫無察覺;其二,它沒有安全輸出接口,是否停車取決于上層算法的判斷,而算法本身無法覆蓋硬件故障;其三,它的可靠性指標(biāo)(如 MTBF)反映的是平均無故障時(shí)間,而非危險(xiǎn)失效概率(PFHd),無法納入安全計(jì)算。因此,即使普通雷達(dá)的測距精度更高、點(diǎn)云更密,也不改變其作為感知傳感器的定位。
安全型激光雷達(dá):機(jī)器的“安全氣囊”
安全激光掃描儀屬于電敏保護(hù)設(shè)備(ESPE),依據(jù) IEC 61496-3(漫反射式主動光電保護(hù)裝置 AOPDDR,對應(yīng)國標(biāo) GB 19436.3)設(shè)計(jì),主流產(chǎn)品同時(shí)滿足 IEC 61496 Type3、IEC 61508 SIL 2、ISO 13849 PL d / Category 3,并經(jīng)過第三方機(jī)構(gòu)認(rèn)證。它提供兩路自監(jiān)控的 OSSD 安全輸出,可直接接入安全繼電器或安全 PLC,保護(hù)區(qū)域一旦被闖入,就在傷害發(fā)生前強(qiáng)制停機(jī)。
安全型激光雷達(dá)的“安全”是設(shè)計(jì)出來的:雙通道 OSSD 輸出兩路互為冗余,必須分別接入安全控制器的獨(dú)立輸入通道,兩路信號不一致即判為故障;內(nèi)部傳感器、處理器、電源與輸出回路均按故障檢測要求設(shè)計(jì),任何單點(diǎn)故障都會被及時(shí)識別并導(dǎo)向安全狀態(tài)。整機(jī)的安全等級由第三方認(rèn)證機(jī)構(gòu)按 IEC 61496-3 進(jìn)行型式試驗(yàn)后確認(rèn),證書與型號綁定,不可跨型號套用。
七個核心區(qū)別
安全認(rèn)證——最硬的分水嶺
普通雷達(dá)沒有任何功能安全認(rèn)證;安全雷達(dá)必須拿到與型號綁定的第三方認(rèn)證證書。IEC 61496-3 將電敏保護(hù)設(shè)備分為 Type 2 / Type 3 / Type 4:Type 3 對應(yīng) PL d / SIL 2,是安全激光掃描儀的主流等級(Type 4 多用于安全光幕)。需要特別注意:兩者的激光器通常都滿足 IEC 60825-1 Class 1 人眼安全,這不構(gòu)成區(qū)別,不要被“激光安全”字樣混淆。
需要說明的是,Type 等級對應(yīng)著可實(shí)現(xiàn)的最高安全性能:Type 2 通常對應(yīng) PL c / SIL 1,Type 3 對應(yīng) PL d / SIL 2,Type 4 對應(yīng) PL e / SIL 3。安全激光掃描儀的主流形態(tài)是 Type 3;若安全功能需要更高的 PL e / SIL 3,應(yīng)選用 Type 4 結(jié)構(gòu)(如安全光幕或雙傳感冗余方案),Type 3 產(chǎn)品無法通過“升級”獲得更高等級。
輸出方式——數(shù)據(jù) vs 安全信號
普通雷達(dá)輸出點(diǎn)云;安全雷達(dá)輸出雙通道 OSSD。OSSD 兩路必須分別接到安全控制器的兩個獨(dú)立輸入通道,兩路信號不一致即判為故障并鎖定,從硬件層面杜絕單點(diǎn)失效。
故障行為——靜默 vs 導(dǎo)向安全
普通雷達(dá)壞了可能無感知;安全雷達(dá)每個掃描周期自檢(含光窗污染、輸出短路等),任何故障立即進(jìn)入安全狀態(tài):輸出關(guān)斷、設(shè)備報(bào)警。
可靠性指標(biāo)——有沒有“每小時(shí)危險(xiǎn)失效概率”
安全雷達(dá)明確公布 PFHd,主流型號在 8×10??~9×10?? 量級,并綜合考慮 MTTFd 與診斷覆蓋率;普通雷達(dá)一般只給 MTBF。
響應(yīng)時(shí)間——能否納入安全計(jì)算
安全雷達(dá)的響應(yīng)時(shí)間是正式標(biāo)定值,典型 40~120 ms,必須納入制動距離計(jì)算;普通雷達(dá)的延遲不承擔(dān)安全責(zé)任。
檢測能力——最小檢測物體有嚴(yán)格定義
安全雷達(dá)可配置最小檢測物體(如 30/40/50/70 mm),低于閾值的小物體不觸發(fā)保護(hù);安全區(qū)與警告區(qū)可繪制為任意形狀并分組切換(如 64 組),保護(hù)距離從幾米到數(shù)十米不等,視具體型號而定。
標(biāo)準(zhǔn)對檢測能力有硬性要求:IEC 61496-3 規(guī)定設(shè)備須能可靠檢測直徑最小 70 mm、反射率低至 1.8% 的測試物體。這意味著即使穿著深色衣物的操作人員也能被穩(wěn)定識別,不會因衣物顏色或表面反光差異導(dǎo)致漏檢。
價(jià)格與集成成本
普通雷達(dá)數(shù)百到數(shù)千元;安全雷達(dá)數(shù)千到數(shù)萬元,且配置受管控(參數(shù)密碼保護(hù)、固件版本受控),需要按安全回路設(shè)計(jì)。
常見認(rèn)知誤區(qū)
誤區(qū)一:激光 Class 1 人眼安全等于功能安全?不對。Class 1 僅表示激光輻射對眼睛安全(依據(jù) IEC 60825-1),與設(shè)備是否具備功能安全認(rèn)證、安全輸出和自檢能力無關(guān);安全等級看的是 IEC 61496-3 的 Type 分類與 PL/SIL 認(rèn)證結(jié)果。
誤區(qū)二:測距越遠(yuǎn)、點(diǎn)云越密就越“安全”?不對。安全與否由認(rèn)證等級、故障行為與危險(xiǎn)失效概率(PFHd)決定;測距和點(diǎn)云只是感知指標(biāo),普通雷達(dá)哪怕指標(biāo)更高,也不能承擔(dān)人員保護(hù)功能。
誤區(qū)三:普通雷達(dá)加算法也能實(shí)現(xiàn)“安全停車”?不對。安全停車必須由經(jīng)過認(rèn)證的安全回路執(zhí)行,檢測、判斷、輸出、停機(jī)鏈路中的每一環(huán)都要滿足安全要求;普通雷達(dá)既無安全輸出,也無故障自檢,軟件算法無法覆蓋硬件失效。
誤區(qū)四:OSSD 輸出隨便接普通 IO 就行?不對。OSSD 兩路必須分別接入安全繼電器或安全 PLC 的兩個獨(dú)立輸入通道,接錯或短接會導(dǎo)致安全功能失效且無法被自檢發(fā)現(xiàn),必須按設(shè)備手冊的安全回路要求接線。
四、主要應(yīng)用場景
1. AGV/AMR 移動機(jī)器人防護(hù):在行駛方向上配置動態(tài)保護(hù)區(qū)域,根據(jù)車速實(shí)時(shí)切換區(qū)域大小,檢測到人員或障礙物時(shí)觸發(fā)安全停車。這是目前安全型激光雷達(dá)最大的應(yīng)用領(lǐng)域。
2. 工業(yè)產(chǎn)線區(qū)域防護(hù):對危險(xiǎn)機(jī)械周邊區(qū)域進(jìn)行入侵檢測,替代傳統(tǒng)固定防護(hù)欄,兼顧安全與生產(chǎn)柔性。
3. 機(jī)器人工作站防護(hù):在工業(yè)機(jī)器人工作單元周圍設(shè)置虛擬安全邊界,人員進(jìn)入時(shí)自動降速或停機(jī)。
4. 出入口與通道監(jiān)控:對危險(xiǎn)區(qū)域的出入口進(jìn)行人員出入檢測,配合門禁系統(tǒng)實(shí)現(xiàn)安全聯(lián)鎖。
5. AGV 叉車防撞:在倉儲物流場景中為叉車提供前方障礙物檢測與防撞預(yù)警。
需要強(qiáng)調(diào)的是,在 AGV/AMR 等移動平臺應(yīng)用中,安全型激光雷達(dá)通常與速度相關(guān)區(qū)域切換功能配合使用:車輛高速行駛時(shí)啟用較長的保護(hù)區(qū)域,低速或轉(zhuǎn)彎時(shí)切換為較短的區(qū)域,在保證安全制動距離的同時(shí)減少誤停。依據(jù) ISO 3691-4(無人駕駛工業(yè)卡車安全要求),在人與機(jī)器人共存的場所,AGV 必須配置經(jīng)過認(rèn)證的人員檢測保護(hù)功能,安全激光掃描儀正是滿足該要求的主流方案。
表 2 典型場景選型建議
典型場景 | 選型 | 原因 |
AGV/AMR 人機(jī)協(xié)作、危險(xiǎn)區(qū)域防護(hù)、自動叉車、機(jī)床防護(hù) | 安全型(配合安全 PLC/安全繼電器) | 人員保護(hù)必須由認(rèn)證器件承擔(dān) |
SLAM 建圖、導(dǎo)航定位、測量測繪、非安全級避障 | 普通型 | 無安全功能要求,性價(jià)比高 |
高性能移動機(jī)器人 | 兩者組合 | 普通型負(fù)責(zé)感知,安全型負(fù)責(zé)兜底,行業(yè)主流做法 |
五、核心安全標(biāo)準(zhǔn)
安全型激光雷達(dá)的設(shè)計(jì)與認(rèn)證遵循以下國際標(biāo)準(zhǔn):
· IEC 61496:電敏保護(hù)設(shè)備(ESPE)通用要求,其中第 3 部分針對有源光電保護(hù)裝置(AOPDDR),即激光掃描器
· ISO 13849-1:機(jī)械安全 — 控制系統(tǒng)有關(guān)安全部件,定義 PL(性能等級)a~e
· IEC 62061:機(jī)械安全 — 安全相關(guān)電氣控制系統(tǒng),定義 SIL(安全完整性等級)1~3
· IEC 60825-1:激光產(chǎn)品安全,安全型激光雷達(dá)通常為 Class 1 人眼安全等級
主流產(chǎn)品的安全等級通常達(dá)到 Type 3 / SIL 2 / Category 3 / PL d。
這幾項(xiàng)標(biāo)準(zhǔn)構(gòu)成了完整的體系:IEC 61496 系列按技術(shù)路線劃分——第 1 部分為電敏保護(hù)設(shè)備通用要求,第 2 部分針對采用光束阻斷原理的安全光幕(AOPD),第 3 部分針對采用漫反射原理的安全激光掃描儀(AOPDDR),第 4 部分針對基于視覺的保護(hù)裝置(VBPD),其中安全激光掃描儀對應(yīng)國標(biāo) GB 19436.3。在整機(jī)層面,ISO 13849-1 與 IEC 62061 分別用 PL(性能等級 a~e)和 SIL(安全完整性等級 1~3)兩種方法評價(jià)安全回路的性能,IEC 61508 則是功能安全的基礎(chǔ)標(biāo)準(zhǔn);同一安全功能采用哪種方法評估,取決于所依據(jù)的標(biāo)準(zhǔn)體系,兩者的結(jié)果可相互對應(yīng)。
六、關(guān)鍵選型參數(shù)
· 掃描角度:常見 270°,部分產(chǎn)品達(dá) 300°
· 保護(hù)距離:從 2 m(緊湊型)到 40 m(周界防護(hù)型)不等
· 響應(yīng)時(shí)間:通常 60~160 ms,直接影響制動距離計(jì)算
· 區(qū)域組數(shù)量:可存儲的配置區(qū)域組數(shù),越多越能精細(xì)適配不同工況
· PFHd:每小時(shí)危險(xiǎn)失效概率,主流產(chǎn)品在 8×10??~9×10?? 量級
· 輸出接口:雙通道 OSSD 為標(biāo)配,高端型號疊加安全總線(PROFIsafe、CIP Safety、FSoE)
· 角分辨率:測量點(diǎn)間的最小角度間隔,常見 0.1°~0.5°,分辨率越高越能識別細(xì)長物體(如叉齒、立柱、人體四肢)
· 掃描頻率:每秒完成的掃描圈數(shù),常見 15~25 Hz,頻率越高對動態(tài)目標(biāo)的檢測越實(shí)時(shí)
· 防護(hù)等級:IP65 可適應(yīng)粉塵環(huán)境,IP67 支持高壓沖洗與戶外應(yīng)用,需結(jié)合現(xiàn)場工況選擇
選型時(shí)建議按以下步驟推進(jìn):第一步,基于風(fēng)險(xiǎn)評估確定安全功能所需的性能等級(PL r 或 SIL);第二步,根據(jù)機(jī)器最大速度與系統(tǒng)響應(yīng)時(shí)間計(jì)算所需的最小保護(hù)距離,確保保護(hù)區(qū)域完整覆蓋制動距離;第三步,結(jié)合安裝空間、掃描角度與環(huán)境條件(粉塵、油污、戶外)篩選型號,關(guān)注防護(hù)等級與工作溫度范圍;第四步,核對型號的認(rèn)證證書、PFHd、區(qū)域組數(shù)量等關(guān)鍵參數(shù),確認(rèn)與安全回路設(shè)計(jì)相匹配。
七、結(jié)語
普通雷達(dá)回答“前面有什么”,安全雷達(dá)回答“該不該停”。選型的第一步不是比較參數(shù),而是先做風(fēng)險(xiǎn)評估,確定保護(hù)功能需要的性能等級,再去找對應(yīng)認(rèn)證的型號。


 投訴建議

提交