


機器人打磨力控技術的發展與應用
隨著工業自動化向曲面打磨、柔性貼合、自適應對接等場景深度迭代,機器人單純的位置閉環控制已無法適配復雜多變的接觸式作業需求。柔順控制技術是讓剛性機器人獲得柔性接觸能力的核心技術,行業整體分為被動柔順與主動柔順兩大體系,其中主動柔順又細分為力傳感器整機力控方案與恒力執行器末端力位柔順方案。三類技術均可實現機器人接觸緩沖與誤差適配,但工作原理、控制能力、工況適配性、量產落地能力差距極大。本文先系統說明被動柔順技術原理與固有缺陷,再通過全方位技術對比,深度剖析兩類主動柔順方案的差異,凸顯恒力執行器力位控制的工業化核心優勢。
一、機器人被動柔順技術原理與核心短板
1.1 被動柔順核心原理
被動柔順是最早產業化的機器人柔順方案,屬于無感知、無閉環調控的純機械柔順方式。其技術邏輯不依賴傳感器采集力信號、不依靠算法修正軌跡,僅通過末端內置彈簧、阻尼結構、柔性膠體、彈性浮動機構等機械結構,在機器人與工件發生接觸擠壓時,依靠結構自身形變、位移緩沖吸收接觸沖擊力與位置誤差,實現被動避障、防卡死、防壓傷效果。行業經典代表為RCC遠程柔順中心裝置、彈簧浮動打磨頭、柔性緩沖夾具等,整體結構簡單、無需電控、可直接機械式適配末端作業。
簡單概括:被動柔順是“受力即形變、被動吸誤差”,屬于開環機械適配,沒有力值調節能力,僅能完成基礎緩沖功能。
1.2 被動柔順技術固有缺點
被動柔順依靠純機械結構實現柔性,結構簡單、成本低廉,但存在無法突破的技術瓶頸,僅適用于極低標準的簡易作業,無法滿足現代精密自動化量產需求,核心缺點集中在四點:
1、無力控精度,無法恒力輸出。
2、無主動自適應能力,容錯范圍極窄。
3、參數不可調,柔性通用性差。
4、無反饋、無監測,量產可控性差。
二、兩大主動柔順力控技術核心原理
為解決被動柔順“無精度、無自適應、不可控”的短板,行業發展出主動柔順力控技術,通過傳感感知+閉環調控實現可監測、可調節、可自適應的柔性作業,目前主流分為力傳感器整機力控、恒力執行器末端力位柔順兩類路線。
2.1 力傳感器式主動力控(感知-反饋式)
該方案屬于間接柔順控制技術,核心依托機器人末端搭載的多維力傳感器(多為六維力傳感器)實現力控功能。其工作邏輯為:機器人預設運動軌跡,作業過程中力傳感器實時采集末端接觸力、力矩數據,將力學信號反饋至機器人主控系統,控制系統通過PID等算法對比預設力值與實際力值的偏差,反向修正機器人關節運動姿態、位置和速度,通過整機軌跡微調抵消接觸力誤差,最終實現柔順接觸效果。
簡單來說,該方案的核心是“先感知、后調整”,依靠外部傳感器獲取力信息,再通過機器人本體運動補償實現力控,力控效果完全依賴傳感器精度與機器人整機響應速度。但該方案集成門檻高、調試周期長,屬于系統性改造方案,硬件需要配套傳感與信號模塊,軟件需要復雜算法適配,對設備與人員技術要求極高。
2.2 恒力執行器力位主動柔順控制(執行-一體化式)
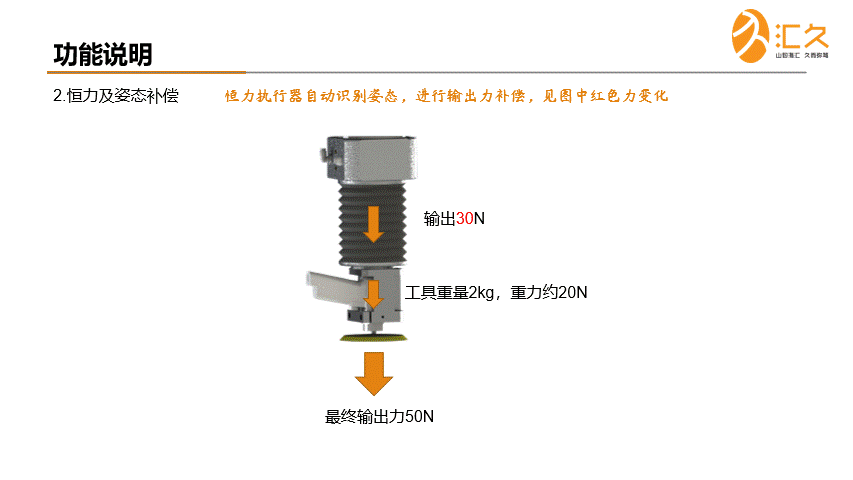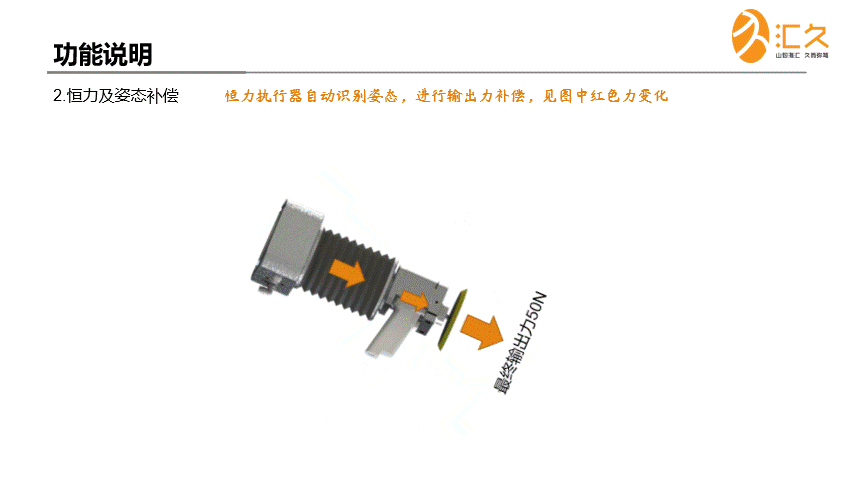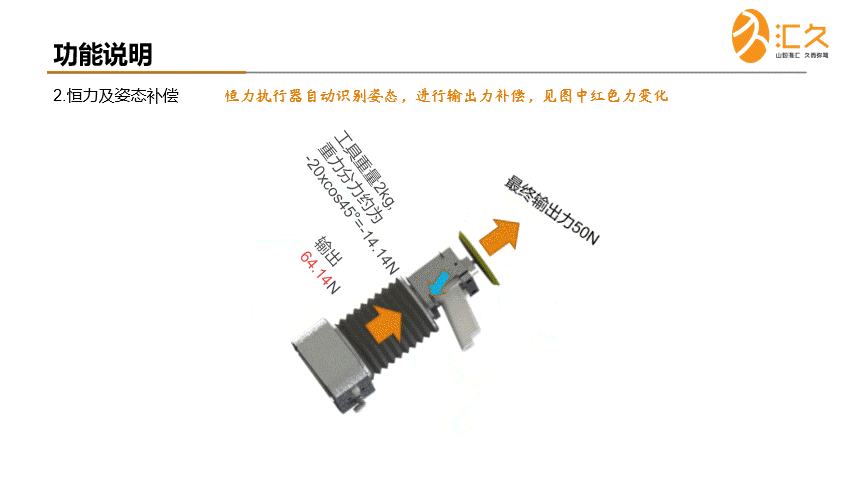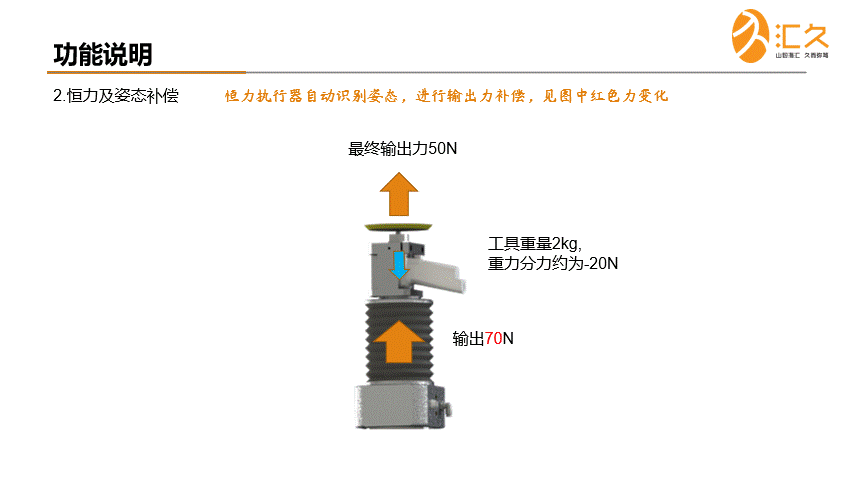
恒力執行器是專為機器人接觸式作業研發的末端一體化力控執行部件,屬于直接式主動柔順技術。該方案無需依賴機器人本體傳感器與整機軌跡修正,通過執行器內部集成的力控模組、位移補償結構與閉環控制系統,實現力位一體化自主調控。作業過程中,恒力執行器可實時感知工件表面形貌、接觸壓力變化,以恒定輸出力自適應補償位置偏差,在允許位移范圍內自主完成柔性貼合、壓力穩壓、誤差緩沖,無需機器人反復修正運動軌跡。
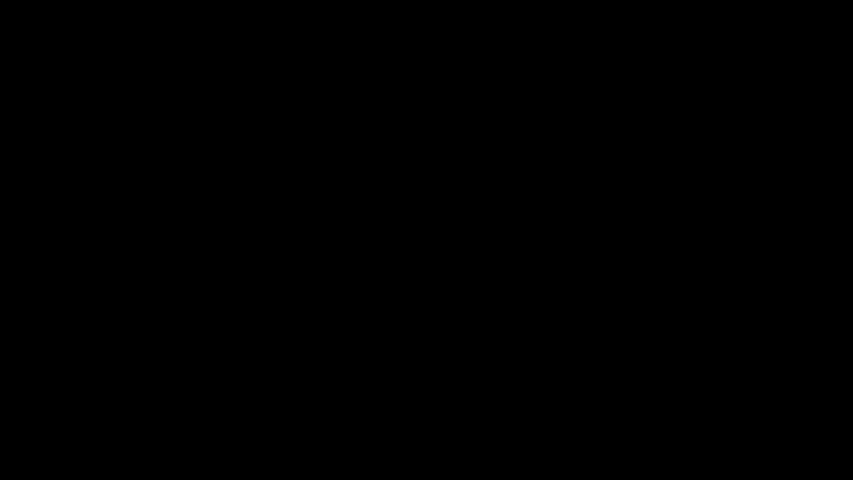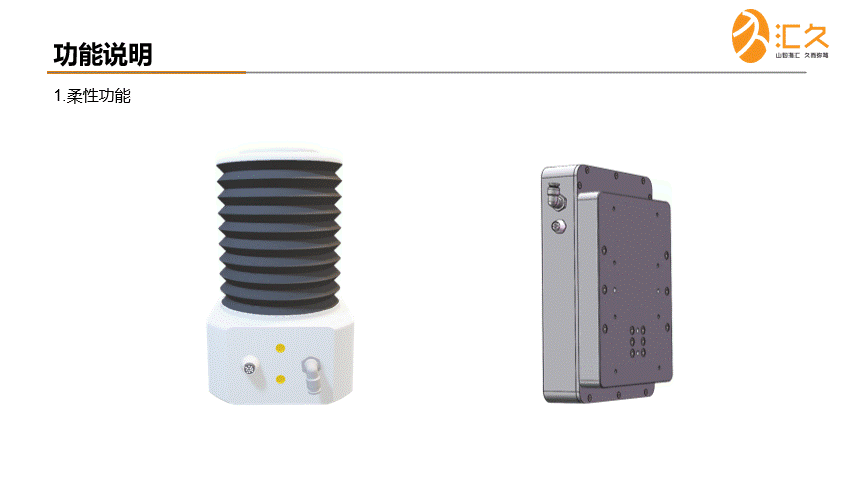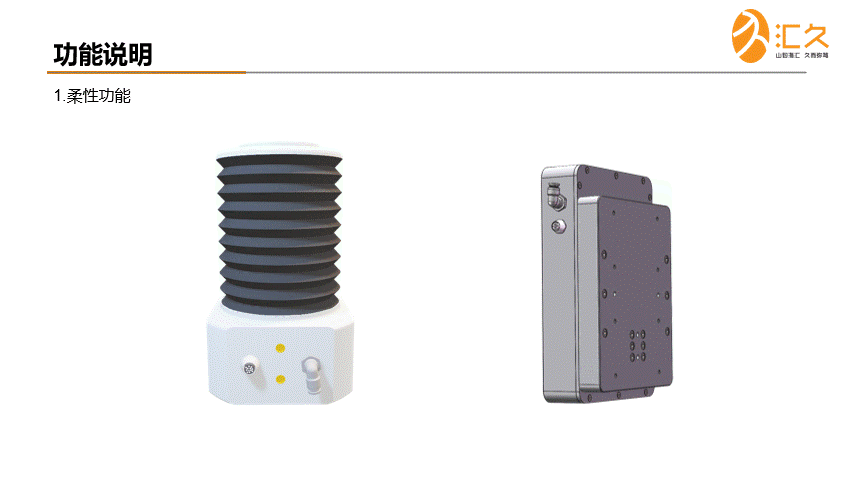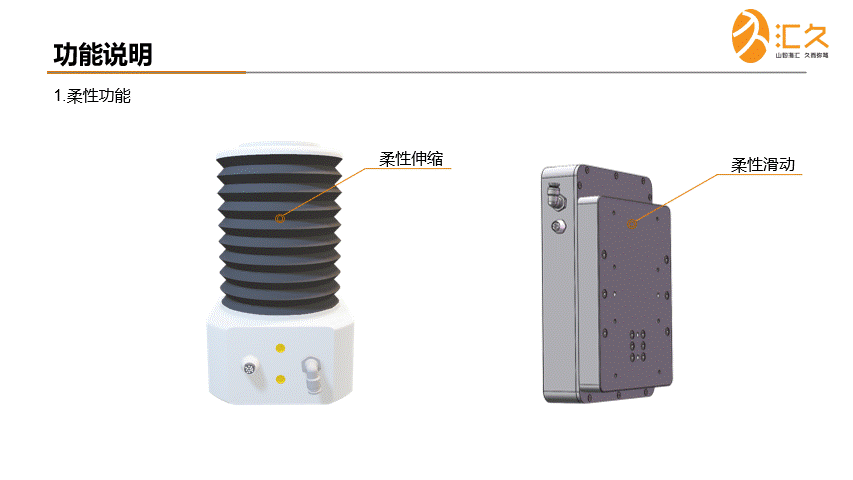
恒力執行器核心邏輯是“即時感知、自主補償、恒力輸出”,將力感知、力調節、位移柔順功能集成于末端執行端,擺脫機器人整機控制限制,同時徹底解決了被動柔順精度差、不可調、無自適應的短板,兼顧低成本、高精度與強適配性。
三、三類技術場景差異化適配總結
3.1 被動柔順
僅適用于低要求簡易防護、粗加工緩沖、單一標準件簡單對接等非工藝性、低精度場景,因無力控精度、無自適應能力、參數不可調,完全無法適配現代精密自動化量產需求,屬于淘汰級基礎柔順方案。
3.2 力傳感器式主動柔順
適用于實驗室研究、超高精度靜態檢測、環境穩定的標準件精密裝配,但受限于響應滯后、調試復雜、成本高昂、工況適應性弱等問題,難以大規模工業化量產落地。
3.3 恒力執行器主動力位柔順
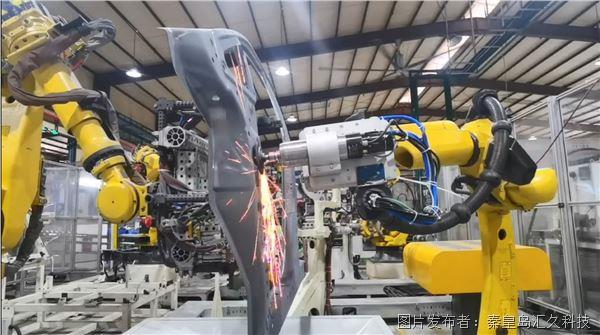
全覆蓋工業主流量產柔順作業場景,包含五金/鑄件/塑膠打磨去毛刺、3C與汽車零部件精密裝配、曲面自適應貼合、異形工件容錯作業等,同時解決了被動柔順精度差、傳感器柔順成本高、調試難、工況弱的全部痛點,是當前智能制造柔順力控的最優落地方案。
四、技術總結與未來發展展望
從技術迭代維度來看,被動柔順是機械級基礎緩沖,存在精度、可控性、通用性的先天缺陷,只能解決“剛性碰撞”問題,無法解決工藝一致性問題;力傳感器主動柔順實現了從“被動緩沖”到“主動感知”的升級,但受限于整機控制鏈路短板,存在落地難、成本高、穩定性不足的產業化痛點;而恒力執行器力位主動柔順技術,完成了柔順技術的終極迭代,既繼承了主動柔順的高精度、自適應、可調控優勢,又規避了被動柔順與傳感器主動柔順的所有短板,憑借極速響應、恒定力控、極簡落地、全工況適配、高性價比的核心優勢,成為工業自動化柔性作業規模化量產的首選方案。


 投訴建議

提交