


南京福爾利 × 圖撲:固廢行車吊 VR 遠控系統
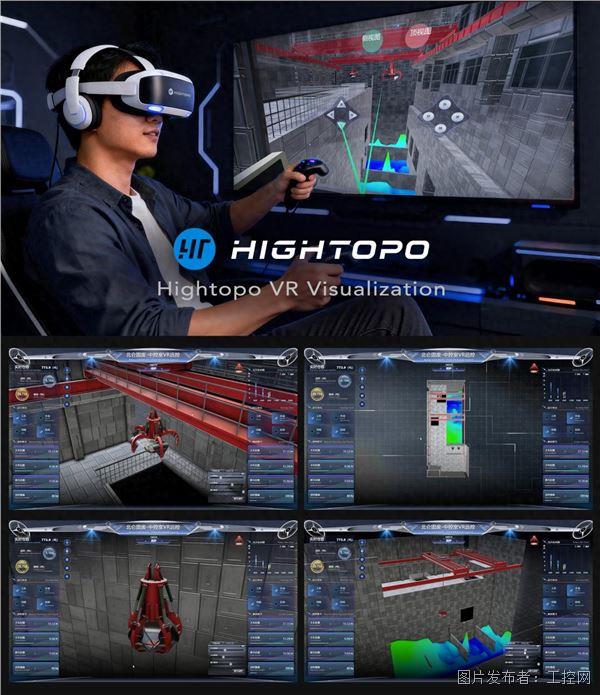
在“雙碳”目標與危廢處理規范化管理政策導向下,《“十四五”全國危險廢物規范化環境管理評估工作方案》明確以強化處理設施全過程監控、減少人工直接接觸、提升運維精度。作為垃圾焚燒發電行業核心設備,自動起重機受作業環境高危、結構復雜、運維難度大等因素影響,傳統模式在廢料處理環節存在人工巡檢風險高、設備狀態難感知、作業流程不透明的核心痛點,亟需數字化技術破解。
南京福爾利攜手圖撲軟件打造行車吊自動化改造+行車吊數字孿生系統,系統融合自動化運行、三維可視化、VR 虛擬現實、數據驅動管控能力,構建“自動運行-三維建模-VR 操作-安全防護-數據驅動-數據源采集-數據報表”全鏈路解決方案,打造看得見、能操作、可預警、易管理的自動化+數字化運維體系。
沉浸式三維場景
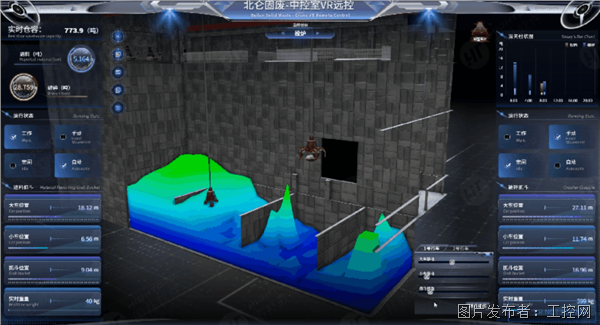
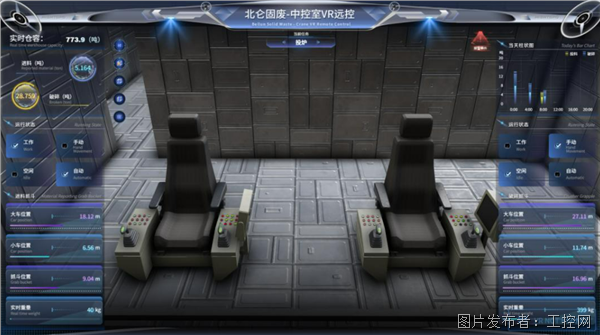
畫面采用科幻風格中模設計,兼顧視覺真實性與系統輕量化運行。基于固廢處理車間實際場景與設備參數,完整還原墻體、樓板,及兩臺行車吊的雙梁大車、起重小車、抓斗,同時精準復刻控制室操作臺、控制按鈕組、定制化操作手柄等核心要素。
● 行車吊:支持抓斗精準升降與水平移動,可切換手動控制與真實數據驅動作業模式,兼顧功能演示與真實作業展示需求。
● 操作場景:沉浸式還原行車吊控制室與控制席,控制室按真實布局建模操作臺、顯示屏、控制按鈕組及狀態指示燈,控制席配備定制化操作手柄、急停按鈕及座椅,操作手感與物理控制臺高度匹配。
摒棄傳統三維坐標驅動方式,基于圖撲 HT 引擎,通過實時數據參數控制設備動畫,如行車大小車平移距離、抓斗升降高度、夾爪開閉程度等,數據實時同步自 PLC,確保虛擬動畫與物理設備動作完全一致,便于分析垃圾廢料抓取、轉運等作業流程問題。
多角度切換查看
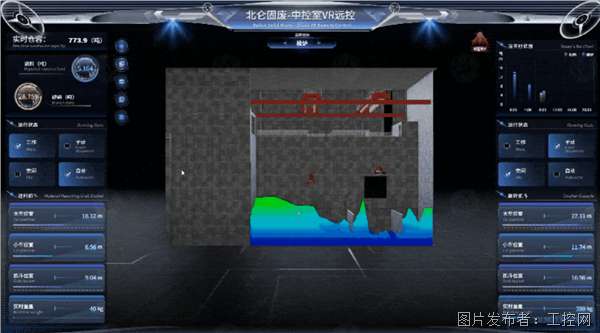
用戶可通過鼠標實現場景縮放、旋轉與漫游操作,點擊正視圖、俯視圖、側視圖等對應視角按鈕,即可快速切換觀察視角,全方位掌握垃圾吊、行車吊設備的運行與作業環境狀態。
應急處置可視化
系統內置危廢泄漏、設備故障、火災等典型應急場景預案庫,結合三維場景實現應急可視化管控。當觸發故障預警或應急信號時,圖撲 HT 平臺自動切換至應急模式,高亮標注故障位置、擴散范圍及周邊關鍵設備,同步推送預設處置流程至管理人員終端,為現場應急響應提供直觀指引,應急過程全數據自動記錄存檔,滿足合規追溯要求。
核心指標統計
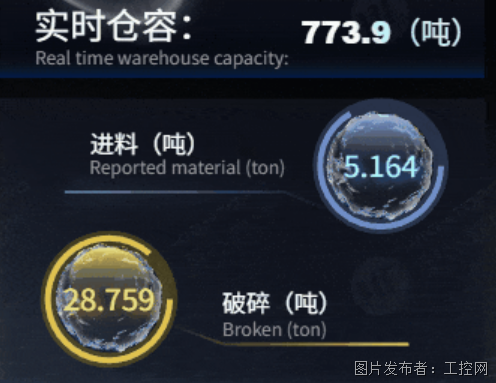
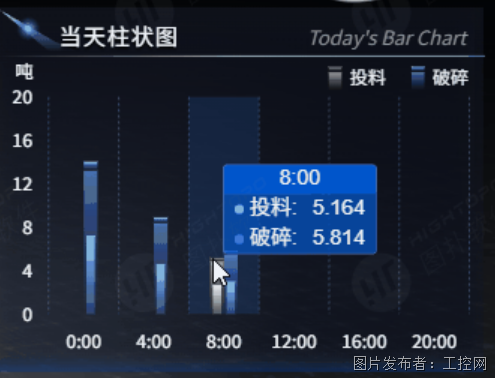
系統支持 2D 數據面板與 3D 場景深度嵌套疊加,面板涵蓋當前行車位置、抓斗實時坐標、倉容動態數據、當日投爐物料重量、破碎處理量等核心指標,通過圖撲 HT 豐富的圖表組件直觀呈現設備狀態與作業統計信息。同時支持歷史數據回溯查詢,滿足多場景數據追溯需求。
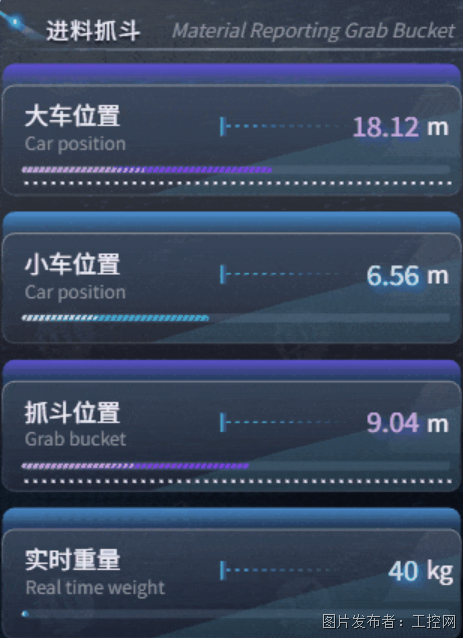
進料抓斗
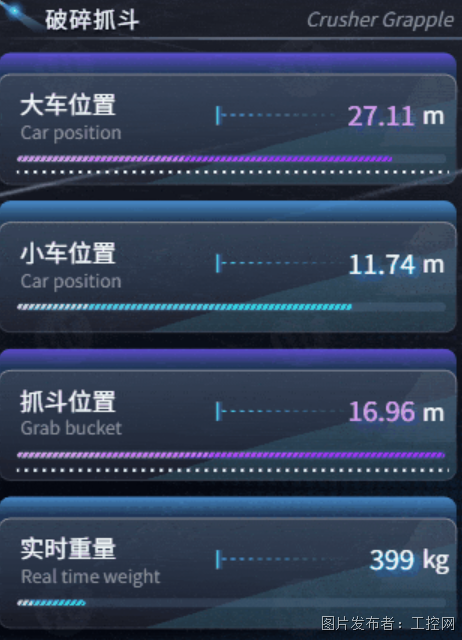
破碎抓斗
系統接口層面支持 HTTP 或 WebSocket 協議對接客戶業務系統,實現作業任務單、設備運維記錄等數據的實時拉取與推送。數據面板基于實時數據流自動更新設備運行狀態、當前任務進度等關鍵指標,異常數據實時觸發預警提示。通過整合全量作業與設備數據,為管理決策提供精準支撐,助力管理人員快速定位問題、優化作業流程,提升運營效率與決策科學性。
依托圖撲 HT 引擎強大的底層技術,監控系統實現多設備兼容性,用戶可通過 PC、大屏、手機、平板、VR/AR 等多種終端靈活操作,適配不同場景下的使用需求。
VR 遠程操控
沉浸式交互
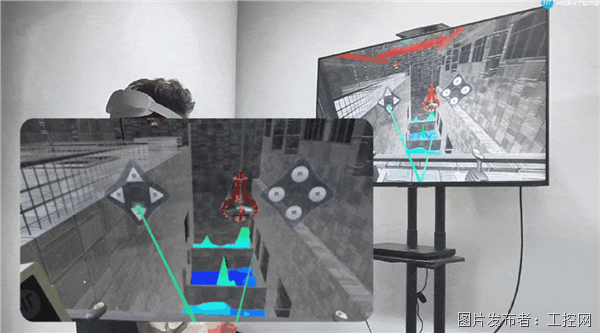
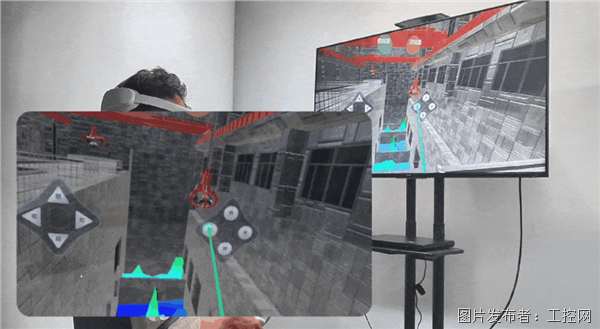
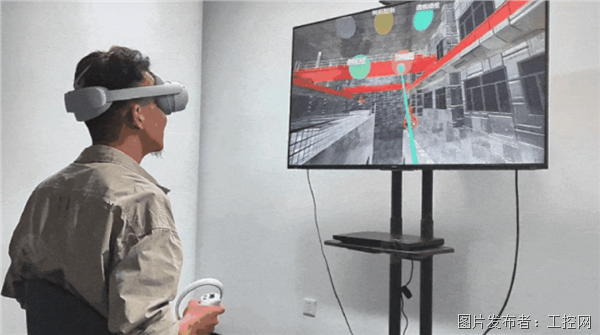
用戶通過 VR 頭顯與操作手柄組合,可實現與行車吊操作面板的聯動控制:佩戴設備后,視野將同步呈現 1:1 還原物理場景的 VR 設備模型及配套虛擬操作手柄,手柄投射的交互射線可精準響應虛擬環境操作,射線指向目標物體時自動觸發預設自定義事件,實現沉浸式精準操控。
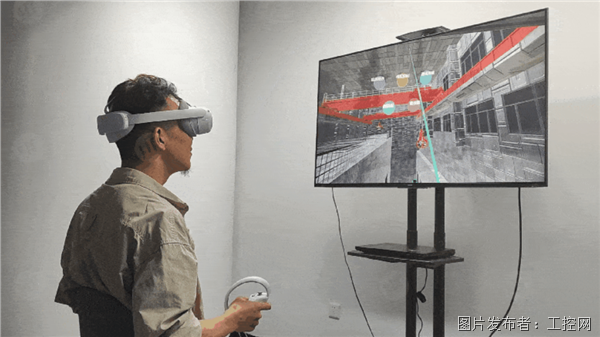
虛實同步反饋
圖撲 HT 平臺接收事件后轉化為精準控制指令,完成行車平移、抓斗升降 / 開閉等操作;同時操作反饋實時同步至三維場景,如抓斗閉合時物料形態同步變化,確保遠程操作與現場作業一致性。
多視角監控
操作員還可自由切換俯瞰料倉、近距離查看抓斗等視角,通過縮放功能清晰觀察料倉物料分布與設備細節,達成“虛擬在場”式全面監控。
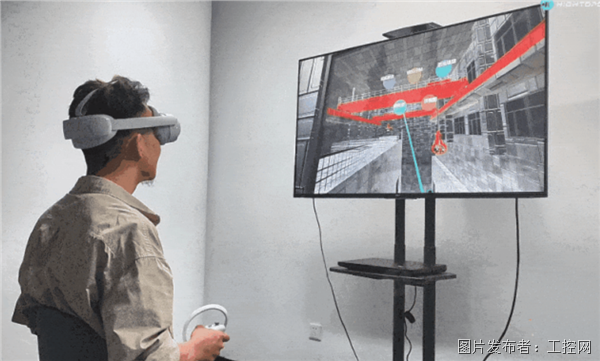
側視圖
俯視圖
VR 應急演練
此外,系統支持 VR 沉浸式應急演練,操作員可通過 VR 設備模擬泄漏封堵、設備緊急停機等應急場景,在虛擬環境中反復實操提升處置熟練度,無需影響現場正常作業。
跨設備適配
技術實現上,系統選用 WebXR API 與 VR 頭盔對接。WebXR 作為 WebVR 的升級版,旨在統一 VR 和 AR 標準接口,圖撲 HT 通過與該 API 對接簡化接入流程并封裝易用接口,用戶僅需簡單配置即可將三維場景完美呈現在 VR 頭盔中,且支持跨設備使用,無需關注具體設備型號,目前已兼容 Pico Neo3、Pico 4、Oculus Quest 2/3、HTC VIVE 等主流 VR 頭盔設備。
料位智能監測
針對固廢坑內垃圾分布狀態的可視化需求,系統采用“數百個高度測點+模型生成”的方式實現精準展示,打破傳統單一料位傳感器的監測局限。
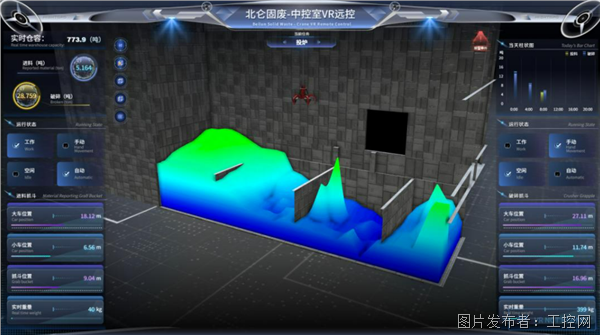
● 高密度測點采集:在固廢坑區域按網格狀均勻布設數百個高度測點,每個測點配備高精度超聲波或雷達傳感器,實時采集對應位置的垃圾堆積高度數據。
● 動態曲面生成:系統將各測點采集的高度數據實時傳輸至 HT 引擎,通過插值算法與曲面生成技術,構建固廢坑內垃圾堆積的三維曲面模型。模型以三角面片為基本單元,根據高度數據自動調整面片起伏形態,真實還原垃圾“山丘狀”“凹陷狀”等復雜分布特征;同時支持按時間序列動態回放模型變化過程,直觀呈現垃圾堆積的演變趨勢,輔助管理人員分析作業軌跡合理性。
● 作業路徑規劃:通過顏色映射區分不同高度區間,快速識別高堆與低洼區域,為抓斗作業路徑規劃提供精準指引,避免碰撞或漏抓問題。
多源數據源采集與治理
多源數據接入
系統通過 WebSocket 接口與行車控制中臺深度通訊,采集行車平移距離、速度等運行參數,抓斗升降高度、開閉角度等狀態數據,電機溫度、傳感器異常等設備故障信號及料倉料位數據;同時支持從數據庫、文件系統同步歷史作業記錄,實現“實時數據+歷史數據”雙維度覆蓋。
數據清洗與整合
針對采集的多源異構數據,系統內置數據治理引擎,自動完成異常值過濾、格式轉換與邏輯校驗,例如過濾傳感器跳變數據、將 PLC 二進制數據轉為 JSON 格式、驗證抓斗高度與料位匹配度,確保數據一致性與準確性,為后續可視化與控制提供可靠支撐。
總結
安全層面,通過 VR 遠程操作規避人工直接接觸危廢場景,結合虛擬圍欄與故障預警系統,降低設備碰撞、物料泄漏等風險,提升安全防護水平;效率層面,依托實時數據監控與自動化動畫功能,減少人工巡檢工作量,縮短設備故障響應時間,提升作業調度效率,實現運維全流程高效運轉。HT 一體化監控方式為固廢處理行業樹立新標桿,推動行業運維轉型并為同類設備數字化升級提供可復制經驗。
關于圖撲軟件
圖撲軟件 (Hightopo) 長期專注于 Web 可視化領域,自主研發 HT for Web 2D 和 3D 圖形渲染引擎、低代碼數字孿生組態平臺及相關工具。目前產品已廣泛應用于工業組態、電力能源、孿生工廠、電信機房、智慧交通、智慧城市、園區樓宇、智慧水務、航天軍工等行業領域,為客戶提供可靠的一站式數字孿生解決方案。
關于南京福爾利
南京福爾利長期專注環保(固廢及危廢)行業重型橋式起重機智能化改造,可大幅減少操作工人重復性機械操作,實現起重機在作業區域內依據任務需求自主決策、安全穩定無人化運行。福爾利智能化行車吊方案已在全國簽約實施超 100 臺行車,覆蓋光大環保、綠色動力、康恒環境、瀚藍環境、中科環境、寶武環科、城發環境、沈陽新基環保、寧波北侖固廢、溫州固廢處置等多家環保行業頭部企業。


 投訴建議

提交
相約CSEAC2026|東土科技:為半導體裝備裝上“中國腦”與“神經網”
無錫CSEAC直擊|奧偉登工業顯微鏡賦能半導體精密檢測
平面切割開啟“直驅時代”:海天光機GP D-P系列新品發布會在寧波舉行

行業爆發,AI升級!13萬+觀眾、意向成交39億元,IOTE 2026深圳物聯網展圓滿收官

不止觀展更是談單!首日超4萬產業人齊聚,3000+海外觀眾,IOTE 2026深圳物聯網展盛大啟幕