


西克學(xué)堂 | 機械安全設(shè)計必修課 ISO 13855 防護裝置定位指南 上篇
現(xiàn)場裝了安全防護裝置,為什么仍存在安全隱患?
排查根源,往往是間隔距離設(shè)置不足——機器還沒完全停穩(wěn),操作人員已經(jīng)觸及了危險源。
作為安全防護裝置定位的國際標準,ISO 13855 的核心本質(zhì),就是為保護裝置與危險源之間留出足夠的“間隔距離”。
本文從現(xiàn)場工程實際解決問題的角度出發(fā),為您系統(tǒng)拆解 ISO 13855 的核心要點與實際計算。
一、標準核心:ISO 13855是什么
ISO 13855:2024《機械安全 — 與人體接近相關(guān)的防護裝置定位》(Safety of machinery — Positioning of safeguards with respect to the approach of the human body),是確定保護裝置安裝位置與間隔距離的國際專項標準。
標準適用范圍:
· 電敏保護設(shè)備(如安全光幕、安全激光掃描儀、安全雷達等)
· 壓敏墊或壓敏地板
· 雙手操縱裝置與單一控制裝置
· 聯(lián)鎖防護裝置
· 適用于 14 歲及以上人員的工業(yè)防護場景
間隔距離的本質(zhì):
ISO 13855 定義的間隔距離,本質(zhì)上是一場“人體移動速度”與“機器整體停止時間”之間的動態(tài)賽跑。防護裝置必須安裝在足夠的物理距離之外,確保人員越過防護界限到達危險區(qū)之前,機器已完全達到安全停止狀態(tài)。
二、基礎(chǔ)公式與核心參數(shù)深度解析
在 ISO 13855:2024 版本中,通用間隔距離計算公式定義為:
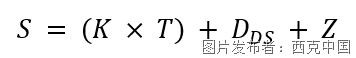
公式中包含五大核心關(guān)鍵參數(shù):
1.S:間隔距離
從防護裝置的檢測區(qū)域(如光幕的光束平面)到危險區(qū)最近危險點之間的最小間隔距離。
2.K:人體接近速度常數(shù)
基于人體生物力學(xué)數(shù)據(jù),標準定義了兩種嚴謹?shù)倪\動速度:
·K=2000mm/s:用于評估手和手臂的快速伸入動作
·K=1600mm/s:用于評估人體行走的移動速度
3.T:整體系統(tǒng)響應(yīng)時間
從防護裝置出發(fā)感應(yīng)開始,到機器危險動作完全終止所需的總時間
T的通用公式:
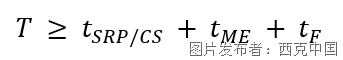
·tSRP/CS(安全控制系統(tǒng)響應(yīng)時間):控制系統(tǒng)安全相關(guān)部分的響應(yīng)時間,包含輸入,邏輯及輸出時間。
·tME(機械響應(yīng)時間):機器運動部件開始制動到完全停止的時間。
·tF(機械公差因子):用于補償機械制動的不確定性余量。
提示:T 必須涵蓋機器控制與機械制動的完整過程。由于機械制動性能受負載、磨損及氣/液壓波動影響,應(yīng)通過實際測量(如使用停機時間測量儀)獲取其最不利工況下的停止時間。
4.DDS:防護裝置相關(guān)的附加距離
DDS是指再防護裝置被觸發(fā)激活前,人體或其部位能夠穿過、越過、鉆入或伸入防護界限,向危險區(qū)延伸的額外距離。
5.Z:附加距離因子
2024版本新增修正因子,用于補充特定現(xiàn)場環(huán)境的不可控公差(如現(xiàn)場高反光鏡面干擾、位置測量系統(tǒng)公差等)。
三、使用方法:四步法確定最小間距
場景設(shè)定與設(shè)計邊界
以典型的工業(yè)機器人自動化工作站為例,正向操作開口處垂直安裝安全光幕。
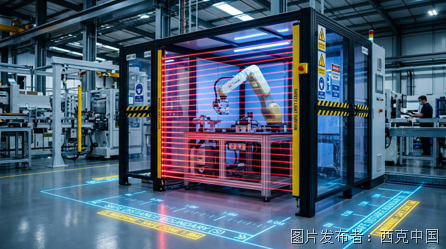
·邊界假設(shè)前提:光幕頂邊緣保護高度及底邊緣離地間隙均已滿足結(jié)構(gòu)防護要求,消除了越過與鉆入風(fēng)險,即:DDO=0mm, DDU=0mm
·附加距離因子:取Z=0mm。
·DDT計算(有效探測能力de≤40mm):
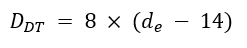
當(dāng)選用de=14mm時:DDT=8×(14-14)=0mm
當(dāng)選用de=30mm時:DDT=8×(30-14)=128mm
·接近速度K的取值:
1.初算統(tǒng)一采用速度常數(shù)K=2000mm/s;
2.若初算所得S≤500mm,則取該計算值,且需滿足下限約束S≥100mm;
3.若初算所得S>500mm,標準允許采用人體整體移動速度常數(shù)K=1600mm/s重新核算;
4.按K=1600mm/s重算后,若計算值小于500mm,則間隔距離最終取值不得小于500mm(即S≥500mm)。
【工況一】
·輸入?yún)?shù):
光幕有效探測能力:de=14mm
系統(tǒng)整體停止性能:T=0.165s
·計算過程:
1.確定DDT:
2.DDT=8×(14-14)=0mm
計算間隔距離(取K=2000mm/s):
S=(2000×0.165)+0+0=330mm
3.判斷與取值:由于S=330mm≤500mm,不需要修改K值。
4.下限核驗:S=330mm≥100mm,計算結(jié)果有效。
·間隔距離:S=330mm
【工況二】
·輸入?yún)?shù):
光幕有效探測能力:de=30mm
系統(tǒng)整體停止性能:T=0.350s
·計算過程:
1.確定DDT:
2.DDT=8×(30-14)=128mm
計算間隔距離(取K=2000mm/s):
S=(2000×0.350)+128+0=700+128=828mm
3.判斷與取值:因初算S=828mm>500mm,改用速度常數(shù)K=1600mm/s重新計算:
S=(1600×0.350)+128+0=560+128=688mm
4.下限核驗:重算結(jié)果S=688mm≥500mm,計算結(jié)果有效。
·間隔距離:S=688mm
【工況三】
·輸入?yún)?shù):
光幕有效探測能力:de=30mm
系統(tǒng)整體停止性能:T=0.220s
·計算過程:
1.確定DDT:
2.DDT=8×(30-14)=128mm
計算間隔距離(取K=2000mm/s):
S=(2000×0.220)+128+0=440+128=568mm
3.判斷與取值:因初算S=568mm>500mm,改用速度常數(shù)K=1600mm/s重新計算:
S=(1600×0.220)+128+0=352+128=480mm
4.下限核驗:重算結(jié)果S=480mm<500mm,依據(jù)標準規(guī)定,最終間隔距離不得低于下限值 500 mm。
·間隔距離:S=500mm
下篇預(yù)告:當(dāng)工作站防護高度受限,存在人員探身越過(Reaching Over)或底部鉆入(Reaching Under)風(fēng)險時,該如何進行間隔距離計算呢?下期我們將全面解析 Reaching Over 和 Reaching Under 相關(guān)間隔距離。


 投訴建議

提交
展會預(yù)告 | 西克即將亮相上海工業(yè)自動化展(IAS)
SICK 80周年寵粉來襲 | 答題 + 故事征集雙重好禮等你拿
西克應(yīng)用 | SICK InspectorP611智能相機助力包裝行業(yè)實現(xiàn)封箱薄膜異常智能檢測
新品速遞 | 西克PLOC2D SmartMark智能標記,開啟機器人定位新方式
免費試用 | SEC200圖像讀碼器全球首發(fā),限時申領(lǐng)