


低空經濟爆發期,三防筆記本如何撐起無人機地面站的"最后一公里"?
導語
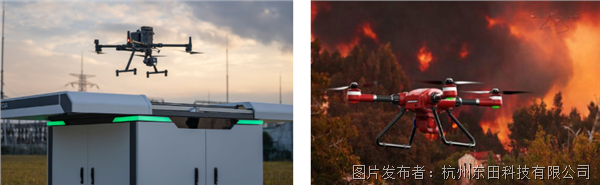
一架執行安防巡視的無人機正在跟蹤一個移動目標,地面站屏幕上的畫面突然開始掉幀——不是偶爾卡一下,而是每秒從30幀掉到不足10幀。操作員盯著屏幕上越來越模糊的像素塊,猶豫了三秒,目標消失了。事后排查,飛控日志顯示無人機一切正常,數據鏈路也沒有丟包,問題出在那臺被太陽曬得燙手的筆記本上:處理器溫度觸發了熱保護,主頻從3.8GHz掉到了1.2GHz,圖傳解碼跟不上了。
類似的事故在另外兩個現場以不同形式重演過。一支消防救援小隊在火場邊緣架設地面站時,強光讓屏幕變成了一面鏡子,飛手不得不側著頭找一個不反光的角度,那幾秒鐘里無人機正在自動避障但沒人確認避障是否成功。一家無人機研發企業的調試工程師,為了把飛控板連到筆記本上,用了一根USB轉串口線加一個網口擴展塢加一個HDMI分線器,結果一次操作中某個轉接頭松了,飛控通信中斷,正在高速旋轉的電機失去了控制信號。
這些事故的共同點不是無人機出了問題,而是地面站這個環節出了問題。在低空經濟的政策紅利和資本熱度下,飛行器本身的技術迭代很快,但地面控制終端的選型邏輯一直被低估。本文通過三個不同場景的采購決策過程,拆解三防筆記本在無人機地面站中的真實選型標準。
一、當商用筆記本被搬上戶外作業現場,哪些環節更容易出現異常?
把一臺普通的辦公筆記本放到無人機地面站使用,第一個出問題的往往不是屏幕或接口,而是散熱。辦公筆記本的散熱系統按照"室溫25℃、放在桌面上、CPU負載30%"這個前提設計,進風口開在底部和側面,靠內部風扇推動氣流。這套系統在辦公室里安靜高效,但放到戶外就完全不同了:夏季柏油路面的輻射熱加上筆記本自身發熱,進風溫度可能超過45℃,風扇轉速拉滿也壓不住溫度,主板固件會在CPU到達臨界溫度時強制降低主頻。這個過程叫thermal throttling,用戶端的表現就是"突然變卡了"。
降頻在辦公場景下最多就是打開Excel慢兩秒,但在飛控場景下后果完全不同。飛控軟件需要以固定頻率(通常100Hz以上)讀取傳感器數據并計算控制指令,同時圖傳解碼需要持續處理視頻流。CPU降頻后,飛控線程可能被圖傳解碼線程搶占,導致姿態控制指令的輸出間隔從10毫秒變成50毫秒以上。對于一架以20米/秒速度飛行的無人機,50毫秒的額外延遲意味著在這段時間內無人機盲飛了1米——如果此時正在執行避障動作,這1米可能就是撞上障礙物的距離。
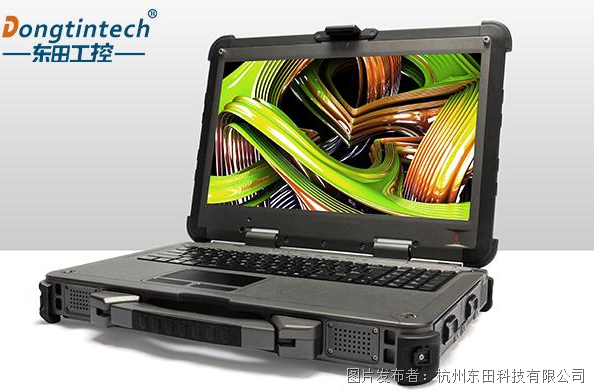
接口是第二個容易異常的環節。無人機的飛控板、RTK定位模塊、數據鏈路電臺、傳感器擴展板等設備,通信協議以RS-422和RS-485為主。這兩種協議用兩根信號線之間的電壓差來表示0和1(差分傳輸),在外部電磁干擾環境下比單端信號穩定得多——附近有高壓線、電機、電臺發射源時,干擾會同時耦合到兩根線上,電壓差基本不變,數據不會亂。但商用筆記本從2015年前后就逐漸取消了原生串口,只留USB和Type-C。用USB轉串口芯片可以橋接,但轉接芯片內部有一個數據緩沖和協議轉換的過程,會往通信鏈路上塞進幾毫秒的不確定延遲。日常使用感知不到,但在飛控調試中,這幾毫秒可能讓控制回路產生肉眼可見的振蕩——無人機在懸停時出現周期性抖動,查半天發現不是PID參數的問題,而是轉接器在引入了額外延遲。
二、三防筆記本的"三防"到底防的是什么?
"三防"這個詞容易讓人以為只是在外殼上做文章——加厚、加密封圈、加緩沖墊。這些確實是三防筆記本的物理特征,但只看外殼會錯過更重要的設計差異。三防筆記本和商用筆記本的根本區別在于:它們是在完全不同的設計約束下被開發出來的,每一個技術選擇都指向不同的目標。
散熱架構是理解這個差異的鑰匙。商用筆記本需要做到輕薄,所以選擇了風扇加銅管的主動散熱方案,用高轉速風扇吹走熱量,代價是需要開進風口和出風口。三防筆記本要做密封防護,機身不能有任何開口讓粉塵和液體進入,所以大部分型號選擇了無風扇被動散熱:CPU的熱量通過導熱材料直接傳到鋁鎂合金外殼上,外殼本身就是散熱器。這個選擇的連鎖效應是——CPU必須選低功耗型號(TDP通常在15W到28W之間),因為外殼的散熱面積有限,高功耗芯片的熱量散不掉。所以三防筆記本的處理器型號往往比同期的商用筆記本"落后"一代,這不是技術做不到,而是散熱架構的限制。理解了這一點,就不會拿三防筆記本的CPU參數直接和商用游戲本對比——兩個產品的散熱邊界完全不同。
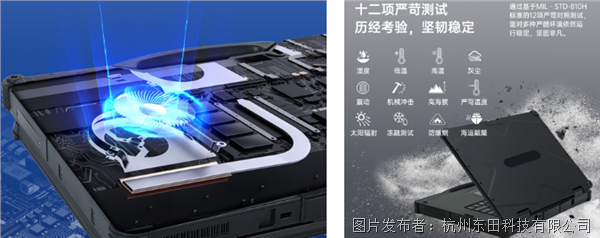
防護等級方面,無人機地面站最常遇到的是IP65這個指標。IP后面的第一個數字代表防塵(6是最高級,完全防塵),第二個數字代表防水(5是防低壓水柱噴射,可以淋雨但不能浸泡)。如果作業場景只涉及偶爾的粉塵和滴水,IP53就夠了;但如果設備需要在沙塵暴天氣或陣雨中持續工作,IP65是最低門檻。寬溫范圍需要注意一個細節:標稱-20℃至60℃是指整機在這個溫度區間內能正常開機和運行,但鋰電池在-10℃以下放電效率會明顯下降,續航可能縮水30%到50%。部分型號支持加熱電池模塊來緩解這個問題,選型時如果作業區域涉及嚴寒環境,需要把這個因素納入評估。
三、案例一:安防巡視——當飛控軟件升級后,老設備的余量被吃光了
案例一來自華東一家為安防園區和電力線提供巡檢服務的無人機團隊。他們的作業模式比較固定:無人機按預設航線自動巡航,地面站實時接收圖傳畫面和遙測數據,操作員在畫面中發現異常時接管手動控制。早期使用的一臺入門款三防筆記本在單任務模式下運行良好,飛控軟件、圖傳、數據記錄共用一個線程隊列,CPU占用率在40%左右。
轉折發生在飛控軟件的一次版本升級。新版把任務拆成了四個并行模塊,每個模塊有自己的線程優先級和內存分配。升級后CPU占用率直接飆到90%以上,四個線程互相爭搶時間片。操作員描述的感受很具體:畫面偶爾會"頓"一下,大概零點幾秒的停頓,不是網絡卡頓那種馬賽克,而是整個畫面凍住再恢復。在一次夜間巡視中,畫面"頓"的那一瞬間,一個可疑人員從畫面右側走到了左側,恢復后操作員只看到了一個模糊的殘影。
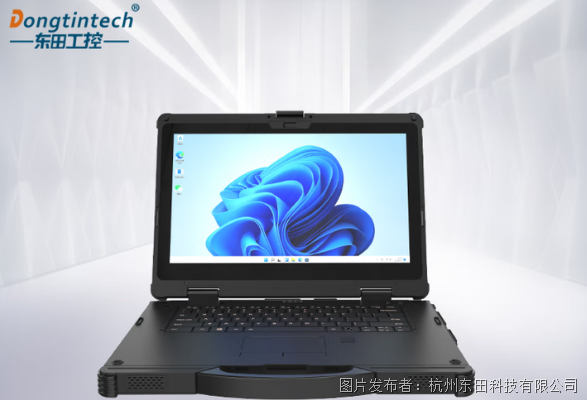
團隊在選型時確立了一個內部原則:滿負載下CPU占用率不能超過60%,剩下40%留給突發任務。DT-14A搭載的I7-1165G7在四模塊并行時實測占用率55%左右,滿足這個標準。同時他們也跟東田討論了后續升級路徑——如果飛控軟件未來加入AI目標識別模塊,I7-1165G7的四核八線程可能不夠,需要換到DTN-S1512L的I7-1255U(十核十二線程);如果要做實時三維重建,則要上帶獨立顯卡的S76.選型不是選一個型號,而是選一條性能擴展路徑。
四、案例二:消防救援——設備重量和續航的拉鋸戰
案例二來自華北一支參與消防救援的無人機小隊。與安防巡視不同,消防救援的作業環境無法預測:火場溫度、風向、煙霧濃度都在動態變化,地面站經常需要在車輛無法靠近的位置架設,飛手有時要背著設備徒步穿越廢墟或陡坡。這種場景對地面站設備提出了兩個互相矛盾的要求——輕到能背在身上跑,又得扛得住從手推車上摔下來。
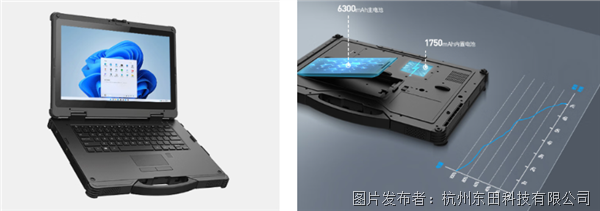
DT-14S的14英寸機身在便攜性和可視面積之間做了折中。飛手反饋最實用的功能是雙電池熱更換:內置主電池維持運行,可插拔的副電池可以在不關機的情況下替換。在一場持續3小時的火場監測任務中,飛手在第二小時換了一次副電池,設備全程沒有斷電。這個功能的價值不在"方便",而在"不中斷"——火場環境中重啟意味著飛控軟件重新連接數據鏈路、重新加載航線參數、重新建立GPS鎖定,整個過程可能需要3到5分鐘,而這幾分鐘可能就是被困人員等待搜救的窗口期。
五、案例三:無人機調試——需求清單里的每一項都有來由
案例三來自長三角一家大型無人機研發企業。他們的選型過程和其他兩家不同——不是飛手覺得設備不好用,而是調試工程師團隊把過去兩年實際遇到的問題整理成了一份需求清單,精確到每一個接口的協議類型和數量。這份清單本身就是一份選型指南。
雙屏輸出的需求來自調試工作流的具體痛點:飛控姿態參數(俯仰、橫滾、偏航角、空速、高度)需要持續監控,同時調試日志和傳感器原始數據也需要實時查看。用單屏的話,工程師需要在兩個窗口之間頻繁切換,而飛控異常往往只持續幾幀——等你切到日志窗口,異常數據已經滾過去了。雙屏的價值不是"看著方便",而是"兩個信息流在物理上同時可見,不會因為切換窗口而錯過關鍵幀"。
兩個RS-422原生COM口的需求來自一次調試經歷。調試中無人機出現了周期性的懸停抖動,PID參數調了很久都沒有改善。最后發現根源是USB轉串口轉接器的延遲波動——轉接芯片在不同負載下引入的延遲在1到8毫秒之間隨機變化,飛控控制回路把這個變化當作了傳感器噪聲,試圖通過調整電機輸出來補償,結果產生了振蕩。換成原生COM口后,通信延遲穩定在微秒級,抖動消失了。原生RS-422成了這家企業選型的硬性條件。
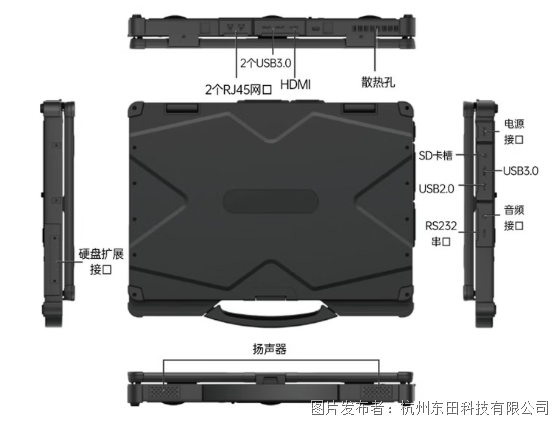
兩個千兆網口的需求來自調試架構的分工:一個網口連數據鏈路接收飛行數據,另一個連本地調試服務器做實時分析和數據回放。如果共用一個網口,飛控數據和調試流量會在帶寬上互相擠壓,數據量大時飛控數據可能丟包——而丟包在飛控通信中等同于"某一幀的傳感器數據消失了",控制算法會用上一幀的舊值來補位,連續丟幾幀就會產生明顯的控制偏差。操作系統要求Ubuntu,是因為他們的飛控軟件用ROS框架開發,Linux內核的中斷響應延遲比Windows更可控。DT-14A支持雙屏、雙原生RS-422 COM口、雙千兆網口并可預裝Ubuntu,在這份需求清單上逐項匹配通過。
六、五款型號橫向對比:怎樣選擇更匹配的型號
東田三防筆記本產品線覆蓋了從標準戶外作業到高性能圖形處理的區間,各型號的差異不只是CPU型號不同,而是散熱設計、接口配置、屏幕方案和續航策略的系統性區別。選型前先理清這些差異,方便采購快速選型。
| 型號 | 處理器平臺 | 防護等級 | 接口亮點 | 屏幕/續航 | 最佳適用場景 |
| DT-14S | I5-1135G7 | IP65 | 2網口+RS232+3 USB,雙電池熱更換 | 14英寸高亮屏,長續航 | 消防救援、戶外數據采集 |
| DT-14A | I7-1165G7 | IP65 | 原生雙RS422+雙千兆網口,可雙屏 | 14英寸高亮屏 | 飛控操作、設備調試 |
| DTN-S1512L | I7-1255U | IP65 | 新一代平臺,10核12線程 | 14英寸高亮屏 | 多任務飛控+AI推理 |
| S76 | 高端獨立顯卡 | IP65 | 圖形算力強,支持多路視頻解碼 | 大尺寸高亮屏 | 實時圖像識別、三維重建 |
| S75 | 國產高性能平臺 | IP65 | 國產化接口配置,適配信創環境 | 高亮屏,長續航 | 政務、能源等國產化場景 |
從這張表里可以讀出一條選型主線:任務以"采集+回傳"為主的,DT-14S的I5平臺和雙電池熱更換方案就夠用;需要同時跑飛控、圖傳、記錄三個以上模塊,或者需要原生RS-422接口的,DTN-14A是更穩妥的選擇,I7-1165G7的四核八線程在多任務并行時能控制住CPU占用率;如果飛控軟件后續計劃加入AI目標識別或實時三維重建,直接上X14M的十核平臺或S76的獨顯方案,避免一年后又面臨換機。S75面向政務和能源行業的國產化替代需求,接口和系統適配信創環境,屬于政策驅動的選型方向。
七、三個案例的共同經驗:怎么更好的選型?
如果你正在為無人機項目選型地面站設備,建議完成三件事:列出作業環境中所有同時連接的設備及其通信協議,標注每個軟件模塊的CPU和內存占用估算值,記錄典型任務的工作溫度和持續時長。
帶著這份文檔去談樣機測試,比帶著產品參數表去比對更有意義。樣機測試的關鍵不是開機看看屏幕亮不亮,而是在真實負載下跑夠時間——飛控軟件滿負載運行4小時的溫度曲線、串口連續通信24小時的丟包率、戶外強光下能否看清畫面、電池在標稱續航的80%時是否還穩定。這些數據不會出現在產品手冊上,但它們決定了你的任務能不能完成。
結語
回到文章開頭的三個場景。那臺被太陽曬到降頻的筆記本、那塊在強光下變成鏡子的屏幕、那根松動的USB轉接頭——它們各自導致了不同形式的任務失敗,但根源是同一個:地面站設備的選擇和作業場景的實際需求之間存在落差。
三防筆記本的選型不存在"哪個型號最好"的通用答案。DT-14S的輕便和雙電池熱更換在消防救援中是救援的功能,放到實驗室調試場景里就變成了用不上的冗余;DTN-14A的原生雙RS-422在飛控調試中是不可替代的接口,在只需要USB連數據鏈路的安防巡視中就沒什么存在感。選型的質量取決于你對自己作業場景的拆解深度——拆到每個接口、每個軟件模塊、每個溫度節點,答案就自然浮現了。


 投訴建議

提交
智慧醫院升級:工業一體機如何打造高效導診與宣教新體驗
迎政策紅利風口,工控機廠家東田工控以全棧布局助推行業發展
物流車載與調度室,工業平板電腦定位調度考勤硬件選型要點
兼容200W獨顯多相機產線檢測主機:大算力視覺工控機選型推薦
工控機電源選型,為什么比配電腦的電源講究得多