


從性能對標到創新定義:2026 工博會揭示機器人關節選型新邏輯
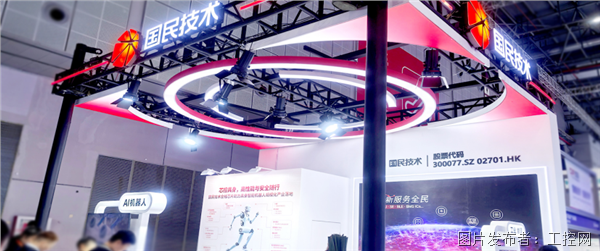
2026 年中國國際工業博覽會機器人展館現場“工業味”十足,人形機器人在流水線上演示上下料與裝配,協作機械臂與靈巧手配合完成抓取、插接等精細“干活”任務;要讓這些 "干活" 場景穩定運轉,關節選型是繞不開的第一步。傳統的選型往往停留在 "性能對標"—— 在既有方案里逐項對齊參數、比指標;國民技術則以 "創新定義" 作答:不只追平參數,更以全系芯片重新定義關節主控的選型邏輯 ——主關節以 N32H785 夯實算力底座,次級伺服用單芯片集成重新定義成本 — 性能平衡,靈巧手用分布式架構重新定義部署密度。
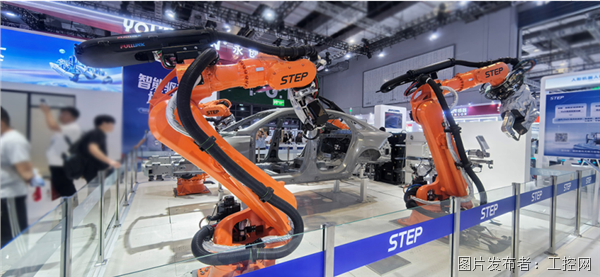
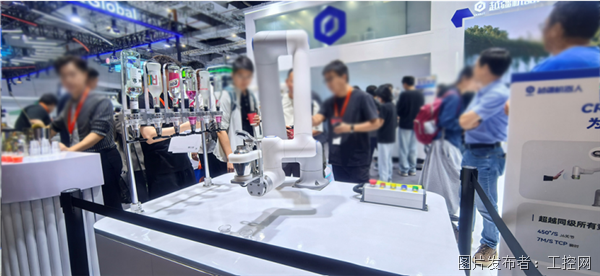
圖片來源-2026工博會展會現場
1 國民技術展臺:具身智能關節方案現場直擊
2026 中國國際工業博覽會現場,國民技術展臺以工業能源與AI機器人為主線,其中AI機器人區域集中展示關節解決方案,現場展出基于 N32H785EC 的高性能關節方案、基于 N32H765EC的高性能關節方案,以及基于 N32H473 的高性價比次級伺服關節案例,覆蓋主關節、次級伺服關節的高中低負載場景。配合 NB 系列電池管理芯片、N32WB 藍牙 SoC 與安全可信芯片,國民技術同步演示關節 FOC 閉環、多軸同步與現場調試交互,工程師可直觀對比各方案的算力、集成度與成本差異。
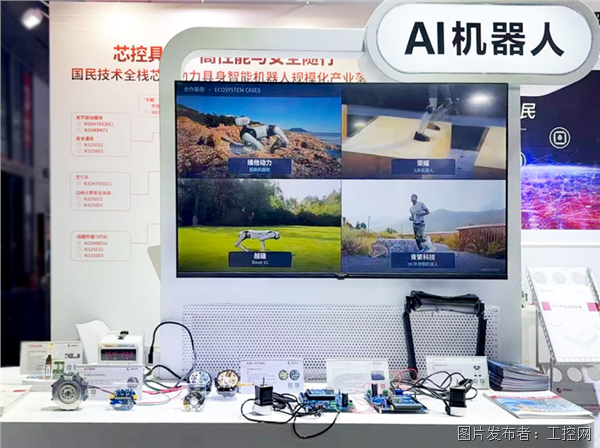
2026 工博會國民技術 AI 機器人展臺(展位號 5.2H-A005)
2 AI 機器人關節的選型
選型的第一步是厘清關節種類。關節選型通常可從負載等級與部署位置、控制層次兩個維度展開,不同維度相互疊加,共同決定對主控芯片算力、外設接口、實時性與成本的差異化需求,并據此匹配對應的 N32 系列方案。
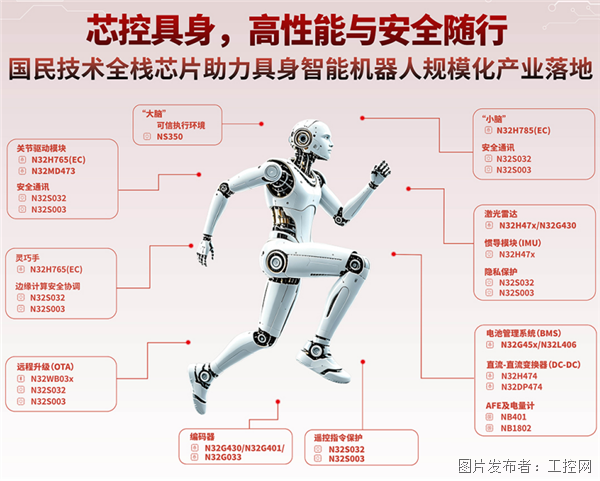
2.1 按負載等級與部署位置分類
· 主關節(高負載大扭矩):肩、髖、膝、肘等,承受大負載,對算力、同步精度要求高。
· 次級伺服關節(中低負載):腕、踝、軀干等,數量多,對成本、集成度與 BOM 精簡敏感。
· 靈巧手微關節(多自由度小關節):手指每個自由度對應一個微關節,數量大、空間小、功耗敏感,需分布式控制。
2.2 按控制層次分類
單關節伺服控制層:每個關節完成 FOC 矢量控制(電流環、速度環、位置環)的閉環。
多軸同步主控層(運動小腦):統籌多個關節的同步與協調,完成運動學解算、軌跡規劃與多軸同步,通常由高性能主控承擔。
綜合來看,選型的本質是“關節種類 × 控制層次 × 能效”的匹配:負載與精度決定執行機構與電機,控制層次決定主控算力與總線,而關節數量與總線確定性時延、節點數量與多軸同步時序,共同決定關節控制芯片的選型。圍繞這一匹配,國民技術把
“從性能對標到創新定義”貫穿高中低三檔方案:主關節以 N32H785EC 夯實算力底座,次級伺服以單芯片集成定義成本—性能平衡,靈巧手以分布式架構定義部署密度。
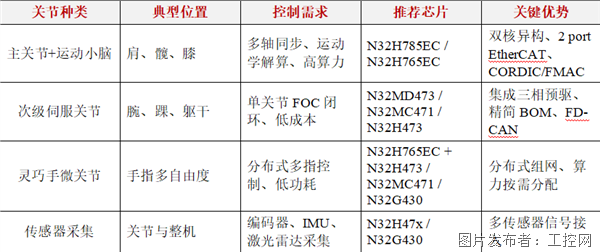
2.3 高性能主關節與運動小腦:N32H785EC / N32H765EC
適用場景:主關節(高負載大扭矩)以及運動小腦的多軸同步主控。
選型推薦:N32H7xxEC,包含 N32H785EC 與 N32H765EC。
關鍵優勢:N32H785EC 采用 M7@600MHz 與 M4@300MHz 雙核異構架構,算力充足,適用于高負載關節的實時伺服與運動小腦的多軸協調;搭載 2 port EtherCAT 與 GMAC 接口,支持高速工業總線組網與網絡同步,滿足多軸同步及機器人本體高速互聯;集成硬件 CORDIC/FMAC 加速單元,配合100ps高精度定時器,可高效完成多軸同步、FOC 矢量控制及運動學解算,降低主控的實時計算負擔。
2.4 高性價比次級伺服關節:N32MD473 / N32MC471 / N32H473
適用場景:腕、踝、軀干等中低負載次級伺服關節,以及大量次級伺服關節節點。
選型推薦:N32H473、N32MC471、N32MD473 為高性價比關節控制芯片。
關鍵優勢:N32MD473 集成三相預驅與 CORDIC 加速器,支持 FD-CAN 總線,單芯片即可實現單關節電機閉環控制;集成度高,可精簡 BOM 物料,降低關節模組成本與體積,適用于大量次級伺服關節節點,兼顧性能與成本。對次級伺服關節而言,這正是以單芯片集成重新定義“性能—成本”平衡的創新路徑。
2.5 靈巧手分布式關節:N32H765EC + N32H473 / N32MC471 / N32G430
適用場景:靈巧手拇指及多指多自由度微關節的分布式控制。
選型推薦:采用分布式多芯片架構。
關鍵優勢:N32H765EC 負責拇指多自由度運動解算及多路觸覺、力矩傳感器數據處理;N32H473、N32MC471、N32G430 部署于其余手指節點,承擔單指電機 FOC 閉環控制與觸覺采集。節點經總線組網,算力按需分配,兼顧實時性與功耗。N32G430 提供 QFN32(3mm×3mm),N32H473 提供 UQFN48(7mm×7mm),小封裝縮小單指模組體積與重量、節省 PCB 面積,適配指節空間緊湊、節點密集的部署需求。N32H765EC 同時承擔主關節/運動小腦與拇指主控,一芯復用、減少整機芯片型號,便于統一備料與維護。對靈巧手微關節而言,分布式多芯片以“算力按需分配”重新定義了高密度部署下的實時與功耗平衡,是“從對標到定義”在關節層面的又一處創新。
2.6 傳感器與信號采集(系統配套):N32H47x / N32G430
關節本體選型以 "關節種類 × 控制層次 × 能效"為主線 ,覆蓋主關節、次級伺服與靈巧手三類場景;傳感器采集與配套生態屬于整機系統配套,與核心選型維度互補,共同支撐關節閉環與整機感知。
適用場景:編碼器、IMU(慣性導航)、激光雷達等傳感器信號的采集與預處理。
選型推薦:N32H47x、N32G430 系列芯片。
關鍵優勢:可適配關節與整機所需的多種傳感器信號接入與預處理,支撐關節閉環與整機感知。
2.7 全關節系統的配套生態
電源管理:NB1802 多串 AFE 模擬前端適配大功率人形機器人高壓電池包,支持 6—18 串電芯采集;NB401 高精度電量計面向中小型移動機器人 2—4 串鋰電池,內置自研 SOC 算法,全溫區間 SOC 誤差不超過 3%,并具備硬件保護與電芯均衡功能。
無線連接:N32WB 系列 BLE 藍牙 SoC(N32WB031、N32WB436)支持 BLE5.1 與超低功耗,單芯片實現手機端調試、參數配置、OTA 固件升級與 BMS 電池數據無線上報,便于關節與整機的現場調試交互。
安全與環境可信:國民技術以安全芯片作為整機硬件信任根,構建硬件可信錨點,抵御認知、通信、物理三層鏈式安全威脅。產品通過國密二級、CC EAL4+/EAL5+認證,涵蓋 N32S032、N32S003、NS350 等型號,完整支持 SM2/3/4/7/9 國密算法及 AES-256、ECC 國際算法,實現硬件密鑰隔離存儲、身份認證、安全啟動、固件防回滾與安全 OTA,適配 《GB/T 45502 2025 服務機器人信息安全通用要求》、《智能體應用安全基本要求》及歐盟 CRA 組件安全要求。
工具鏈:N32Studio 一站式 IDE 集成 AI 代碼輔助、編譯、在線調試與量產燒錄,兼容 NS-Link 調試器,支持直接導入 N32Cube 工程,降低關節與整機的開發門檻、縮短研發周期。
3 AI 機器人關節選型一覽
4 結語
從“性能對標”到“創新定義”,是關節主控選型的分水嶺。國民技術以高性能 N32H7xxEC 支撐主關節與運動小腦,以 N32MD473、N32MC471、N32H473 服務高性價比次級伺服關節,以分布式多芯片架構覆蓋靈巧手微關節,并配套電源管理、無線連接、安全可信與 N32Studio 工具鏈,幫助工程師既把參數選準、更把主控選優,讓性能與創新落到每一檔關節產品。
更多產品信息:https://www.nsingtech.com/product/general/
聯系銷售/代理商:https://www.nsingtech.com/support/agent/


 投訴建議

提交
船廠大型鋼板下料裝備:上海滬工龍門激光一次成型加工船用構件

金蝶將于10月23日在北京舉辦成長型企業AI+制造論壇
展中直擊|三銘電氣亮相 2026 上海工博會,6.1 號館 C008 火熱進行中
突破-196℃至+200℃溫度邊界!森遠達高低溫伺服電機,賦能極端環境精準運動控制
Chillventa | 雪人集團攜三大品牌如期赴約,以冷熱技術點亮歐洲制冷展