


深詣機器人工博會新品發布,以強化學習驅動自進化
10月12-16日,SEEN·E深詣機器人亮相2026中國國際工業博覽會,自研具身基礎模型SE-1及兩款機器人產品——物流操作機器人Sculptor、工業操作雙臂機器人Edge集中亮相。
從混合箱型的分類碼垛,到0.1mm級工業精密插接,再到需要任務理解與過程記憶的交互式操作,深詣展示了機器人應對真實工作中復雜變化的能力。更值得關注的是,深詣還通過強化學習前后的實際操作對比,展示了機器人如何從“學會完成任務”,進一步學會“把任務做得更好”。
讓機器人不只具備工作能力,還能從復雜工況中持續學習、不斷改善,是深詣此次新品機器人的核心優勢。
深詣以“創造充沛生產力”為使命,聚焦工業與物流等高價值場景,致力于以自研具身基礎模型和高效強化學習技術,打造一機多能、快速適應的具身智能機器人。
Sculptor首秀:自主應對復雜多變的物流作業
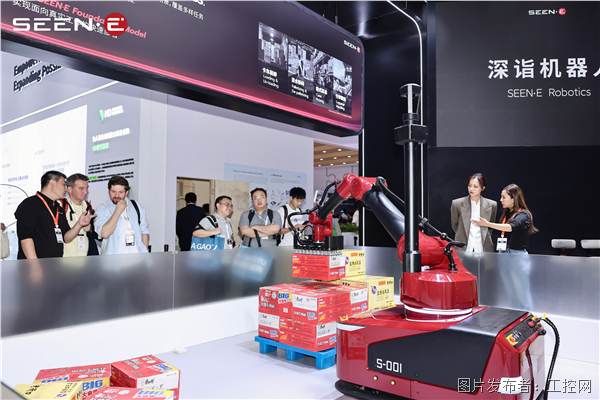
工博會現場,SEEN·E Sculptor物流機器人展示了多品類箱體混合碼垛作業。
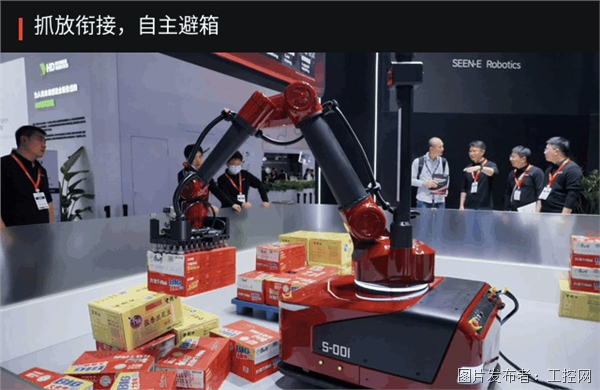
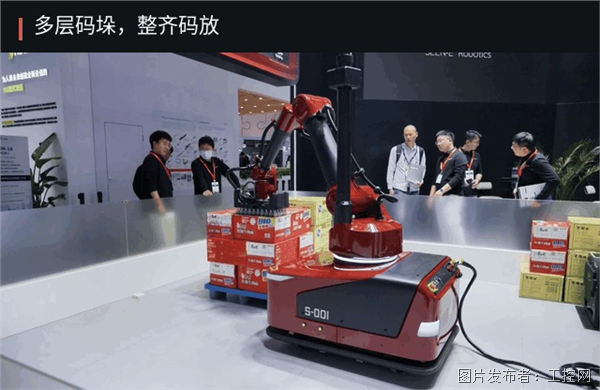
面對尺寸、包裝材質各異的混合箱型,以及隨機變化的擺放位置和姿態,Sculptor能夠自主識別不同貨箱,調整抓取與放置策略,連續完成分類碼垛,將不同類型的箱體碼放成穩定的多層貨垛。
真正的難點,不只是抓起一個箱子,而是面對持續變化的貨物與堆疊狀態,仍然能夠穩定完成整項工作。
傳統自動化擅長標準化、高重復性的作業,但面對貨物種類繁多、位置姿態不確定的物流場景,往往需要更多工裝、環境約束或重新適配。Sculptor則依托SE-1具身基礎模型,面向復雜現場中的快速變化,自主理解任務并生成相應操作。
在產品設計上,Sculptor強調一機多能、快速適應。通過可配置的移動底盤、末端執行器與具身系統,面向卡車裝卸、混合拆碼垛、箱式揀選、行李搬運等不同物流作業需求,探索同一機器人平臺在多種任務中的復用能力,降低新任務的重復適配成本。
|
|
Edge亮相:既能精密操作,也能理解復雜任務
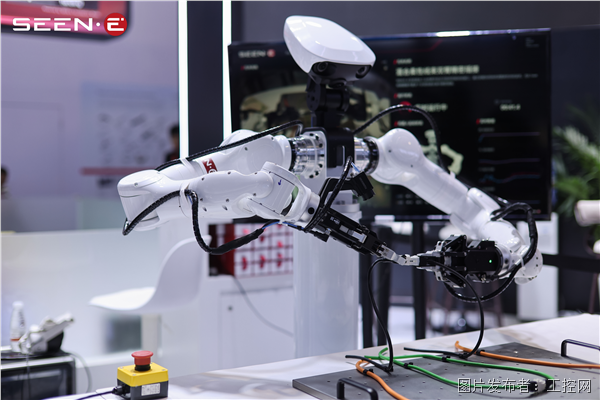
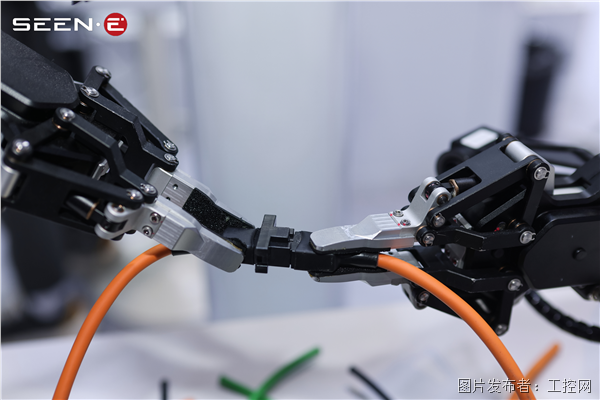
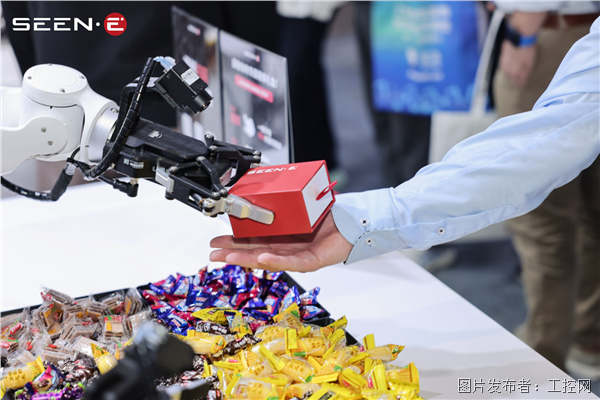
同步亮相的Edge,是深詣面向工業精細操作打造的雙臂機器人。工博會現場,Edge展示了0.1mm級精密插接與交互式糖果分裝兩項任務,分別對應具身智能的兩類關鍵能力:精細物理操作,以及復雜任務的理解與執行。
在精密插接任務中,柔性線纜的形態隨著抓取、移動和外部干擾不斷變化,機器人需要持續感知目標狀態、實時調整操作軌跡,在演示設置的干擾條件下完成插接。
而在交互式糖果分裝任務中,Edge面對的挑戰不再只是動作精度。機器人需要理解人的指令,自主組織從抓取、裝盒到遞交的多步驟操作,并利用過程記憶應對交互變化,使任務能夠接續執行。
從精密接觸操作,到需要理解、記憶和自主組織的長程任務,Edge展示了具身智能面向工業柔性作業的更多可能。
從“會做”到“越做越好”:強化學習如何讓機器人持續進化?
兩款機器人的背后,是深詣自研的SE-1具身基礎模型。而深詣希望進一步解決的問題是:機器人學會一項工作之后,能不能通過真實經驗,把這項工作做得越來越好?
Sculptor的研發過程給出了一個直觀的例子。
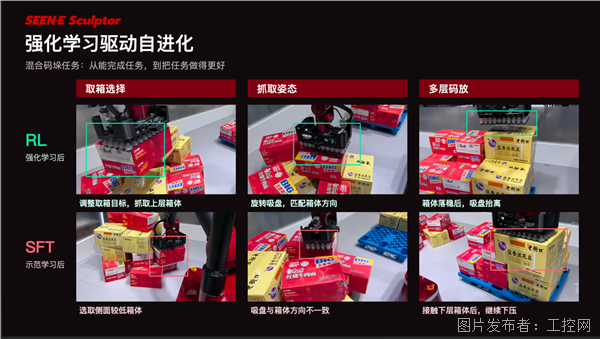
在混合碼垛任務中,經過人工示范和監督微調,機器人已經具備基本的取箱、放箱能力,但操作并不總是合理:有時會舍近求遠地選擇箱子,抓取時吸盤姿態不夠合適,多層碼放中還可能發生碰撞或下壓。
經過進一步的強化學習,這些行為發生了明顯變化:
? 取箱選擇: 從不合理的取箱順序,轉向更合適的任務選擇。
? 抓取姿態: 能夠在接近箱體時主動調整吸盤方向,再執行抓取。
? 多層碼放: 此前出現的碰撞和下壓行為,在后續測試中得到明顯改善。
這些變化并不是針對每種情況重新編寫了固定動作規則,而是模型根據操作結果的反饋,進一步優化了自身的行為策略。
從“能夠完成動作”,到“學會更好的操作”,這正是深詣所理解的自進化。其背后的技術邏輯,可以概括為兩個環節:理解與對齊。
SE-1具身基礎模型負責理解任務與物理世界。通過任務理解、世界推演和流暢動作生成三層核心能力,以及World Model MoE多物理專家架構,模型能夠協同理解和預測不同維度的物理信息,將任務目標逐步轉化為連續、可執行的動作。
而強化學習則進一步驅動行為改善。根據人類定義的任務目標與評價標準,機器人通過真實交互獲得反饋,不斷調整策略,使操作越來越符合實際工作要求。
針對真機數據稀缺、交互成本高的問題,深詣還研發了OMPO經驗匹配技術,并采用異步、off-policy強化學習方法,讓模型能夠更有效地利用與當前任務相關的歷史數據和多源經驗,提高真實交互的學習效率。
從模型到產品:讓持續成長的智能成為真實生產力
具身智能能否真正進入產業,不僅取決于模型能力,還取決于能否將技術轉化為可靠、可部署、可持續迭代的機器人產品。
這也是深詣創始團隊的重要優勢。
深詣創始人兼CEO劉凱曾任極智嘉聯合創始人,擁有15年以上機器人產業經驗,長期參與全球機器人產品研發、商業化與規模化交付。技術聯合創始人羅宇、黃康堯均博士畢業于清華大學計算機系,分別在基礎大模型、強化學習,以及具身系統、高性能仿真等領域具有長期研發積累;劉華平教授擔任公司首席科學家。
前沿AI研發與全球機器人產業化經驗的結合,讓深詣能夠從真實產業需求出發,協同設計模型、算法、機器人本體與系統工程。
面向復雜的實際作業環境,深詣還持續建設Agentic Robot與Engineering Harness具身系統,將任務編排、模型推理、感知控制、功能安全、異常恢復以及數據反饋和持續學習機制連接起來,推動具身智能從單項能力驗證走向完整的機器人產品。
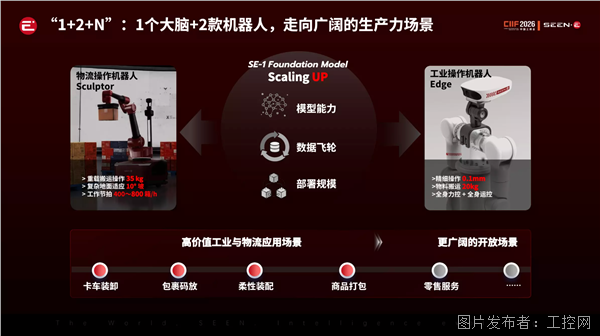
面向未來,深詣提出“1+2+N”產品與產業路線:以SE-1這一通用具身大腦為核心,支撐物流操作機器人Sculptor與工業操作機器人Edge兩大產品方向,從物流裝卸、混合碼垛、柔性裝配等高價值場景出發,逐步拓展至更多真實工作任務。
在深詣看來,機器人規模化部署的關鍵,不只是今天能夠完成多少任務,更在于未來能否以更低的成本、更快的速度學會新的工作。從一項任務到更多任務,從一臺機器人到更多本體,深詣希望通過模型能力、真實經驗和系統工程的持續積累,讓機器人不斷拓展工作邊界。
讓每一次工作積累的經驗,幫助機器人更快地適應下一項工作。讓每臺機器人,都成為能夠持續學習、不斷拓展能力的真實生產力。


 投訴建議

提交
ABB機器人押注物理AI,工業機器人編程走向學習
具身智能走進工廠,寶維塔探索工業智能深水區
艾默生推出全新智能體,擴展 Ovation AI 產品組合
工博會直擊 | 摶小管五連發!摶微科技為工業現場派來 "AI 管家"
來福諧波亮相2026工博會:關節模組從40到190毫米,全系列一次配齊