


蜘蛛手機器人視覺引導抓取
——— Delta并聯蜘蛛手機器人視覺引導抓取技術原理及應用場景
2026/8/31 15:21:23
在工業自動化分揀、上料、擺盤等工序中,精準抓取是保障作業質量的核心環節。傳統示教式機器人只能按照預設軌跡運動,無法應對物料位置隨機變化的場景,應用局限性大。視覺引導抓取技術結合機器視覺與機器人運動控制,讓機器人具備環境感知能力,大幅提升了對散亂、動態物料的適配性,是柔性制造的核心技術之一。
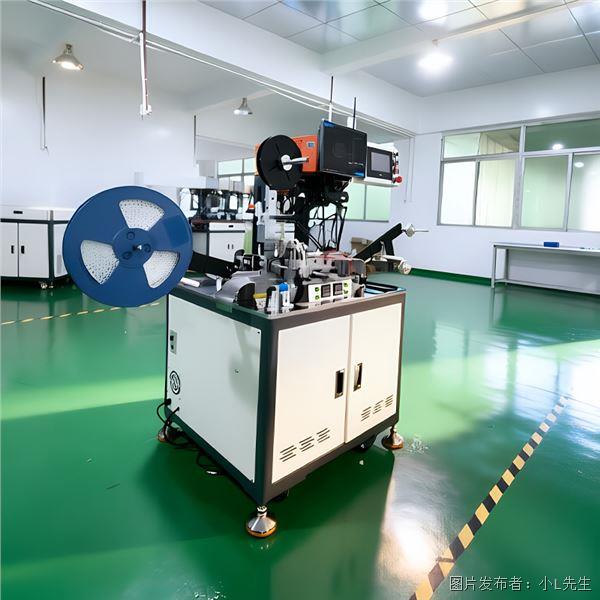
思銳視覺蜘蛛手機器人視覺引導抓取系統,主要由工業相機與光源單元、圖像處理與坐標轉換模塊、機器人控制器、末端執行器四部分構成。完整工作流程為:工業相機采集工作區域圖像→視覺算法識別工件輪廓、計算質心坐標與姿態角度→通過手眼標定矩陣將圖像坐標轉換為機器人坐標系坐標→控制器規劃運動軌跡與抓取姿態→驅動蜘蛛手執行抓取動作→將工件放置至目標工位。
在技術實現層面,該方案有四大特點。一是手眼標定精度高,通過九點標定法實現圖像坐標與機器人空間坐標的精準映射,保障抓取定位精度。二是高速協同處理,視覺識別與運動規劃并行處理,減少等待延遲,提升整體作業節拍。三是支持飛拍技術,蜘蛛手運動過程中完成圖像采集與坐標計算,無需在取料位停頓等待,進一步縮短單循環時間。四是多場景適配,支持散亂上料、傳送帶動態抓取、精準擺盤等多種應用場景,算法可根據物料特性調整。
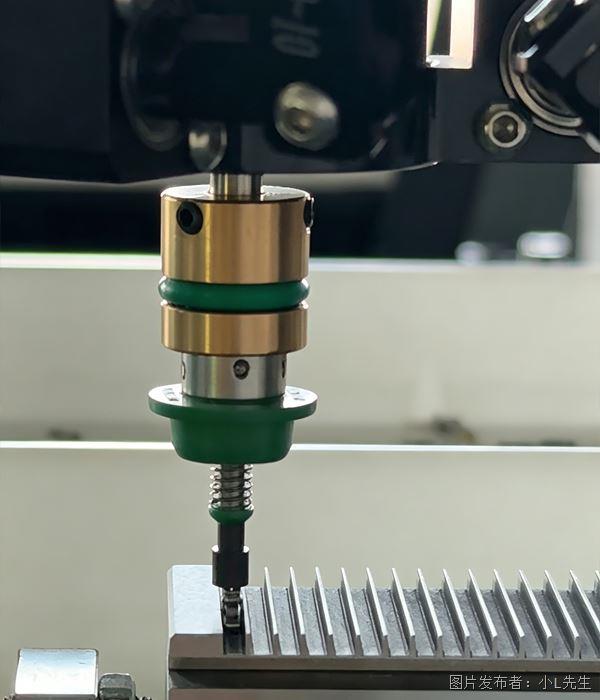
目前該技術已廣泛應用于電子、五金、食品等行業。比如在pogopin彈簧頂針上料場景中,視覺引導蜘蛛手實現散亂物料的精準抓取,重復定位精度可達±0.05mm,有效解決了微小精密件的上料難題。
審核編輯(
王靜
)


 投訴建議

提交
查看更多評論
其他資訊
蜘蛛手機器人塑膠件擺盤案例分享
蜘蛛手機器人五金件擺盤案例分享
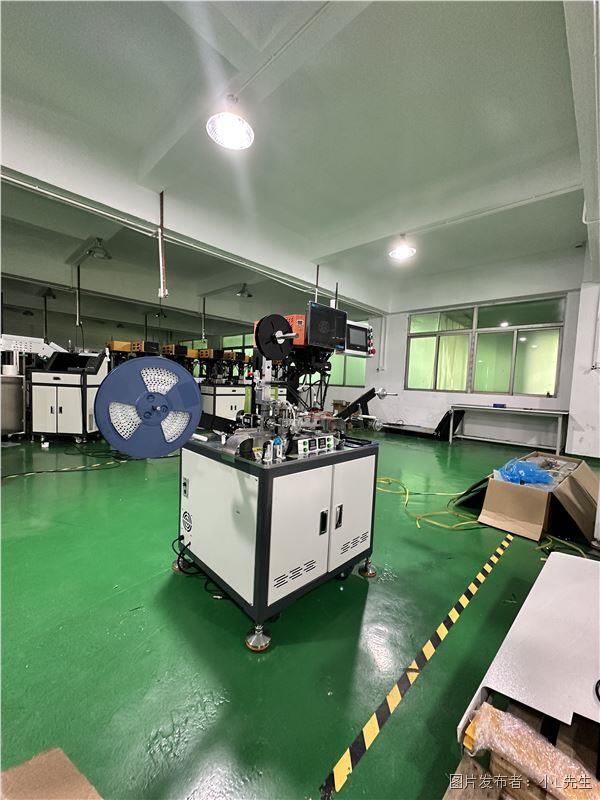
思銳視覺蜘蛛手編帶機電子產線應用實踐
蜘蛛手機器人擺盤機一分鐘能擺幾個