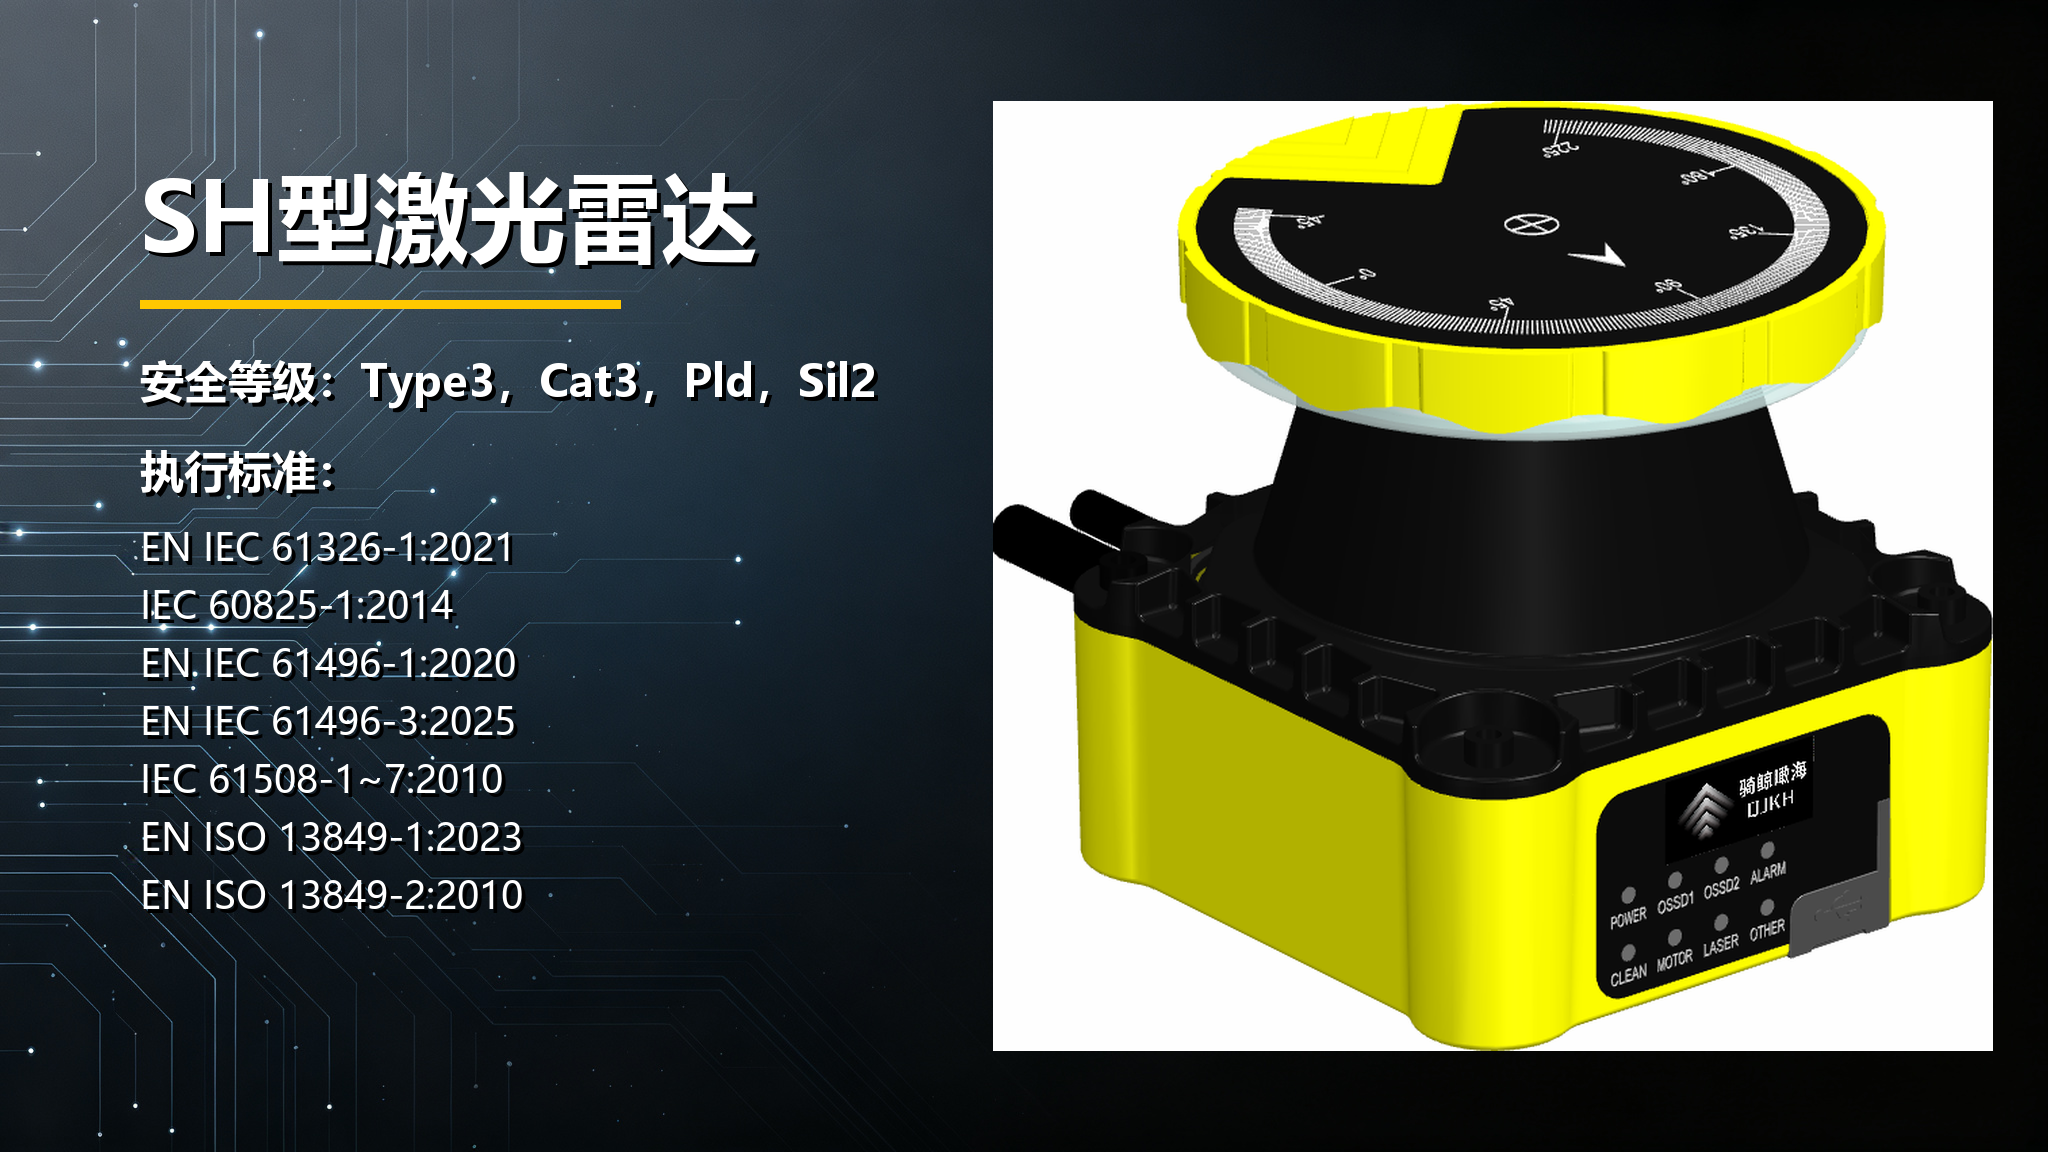
安全激光掃描儀如何重塑工業區域防護
在工業自動化車間里,傳統的安全防護往往意味著一圈冰冷的金屬圍欄。圍欄之內,機器人以固定的軌跡高速運轉;圍欄之外,操作人員望而卻步。這種物理隔離固然可靠,卻以犧牲人機協作的靈活性和生產空間為代價。安全激光掃描儀的出現,正在改變這一局面——它用一束看不見的紅外激光,在人與機器之間劃出一道可動態調整的“光墻”。
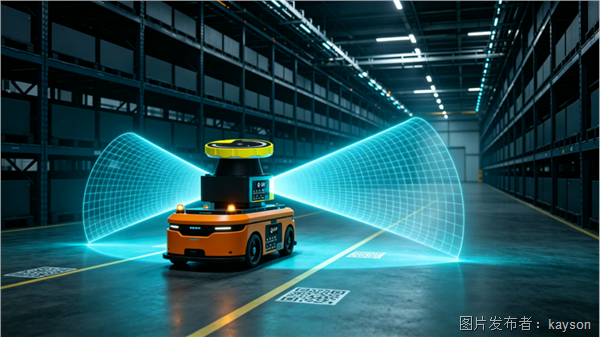
圖1 安全激光掃描儀的工作場景(示意圖)——AGV 上安裝的掃描儀以扇形激光束實時監測周圍環境。
從“撞上才停”到“靠近即知”
安全激光掃描儀的核心原理并不復雜。設備內部的旋轉鏡面以極高頻率偏轉紅外激光脈沖,在270°至275°的扇形區域內進行二維掃描。通過測量每個光脈沖從發射到被物體反射回來的飛行時間,掃描儀能夠精確計算出與障礙物之間的距離,精度可達毫米級。
但“測距”只是基礎,真正的安全邏輯在于“分區響應”。工程師通過配置軟件將掃描區域劃分為不同層級:最外圍是警告區域,當人員進入時,系統觸發聲光警示或讓設備減速;再向內是保護區域,一旦被侵入,掃描儀立即通過安全輸出信號(OSSD)切斷機器動力,使設備進入安全停止狀態。這種分級響應機制,讓防護不再是“一停到底”的粗暴中斷,而是有了預警與緩沖的余地。
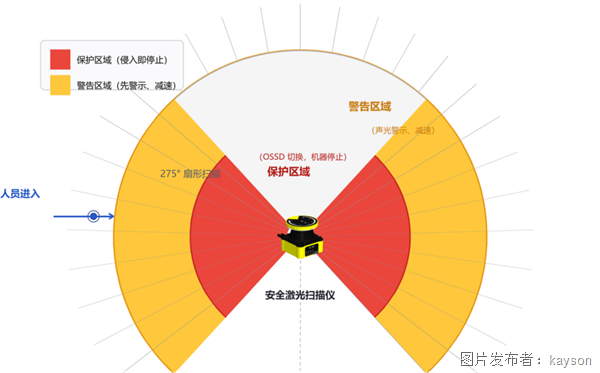
圖2 安全激光掃描儀的二維掃描與分區防護原理(掃描儀以 275° 扇形發射激光脈沖,最外側黃色區域為警告區域,內側紅色區域為保護區域。當人員從左側進入警告區域時,設備發出警示;繼續深入至保護區域時,OSSD 信號切換,機器停止。)
安全認證:從“測距”到“可信”
測距能力本身并不構成安全功能。一臺普通測量激光雷達與一臺安全激光掃描儀之間,隔著整套功能安全體系:國際標準 IEC 61496-3 將“對漫反射敏感的有源光電保護裝置”(AOPDDR,即安全激光掃描儀)劃分為不同安全等級,主流的 Type 3 等級要求設備具備明確定義的故障檢測與安全響應能力。與此對應,合格的安全激光掃描儀通常同時滿足 EN ISO 13849 的 Category 3 / PL d 與 IEC 61508 的 SIL 2 等級,西克 nanoScan3、騎鯨瞰海SH27等主流產品均按這一認證組合設計。
這些認證最終落實在硬件細節上:雙通道 OSSD(安全輸出信號切換)輸出與持續自診斷,保證掃描儀在檢測到保護區域被侵入、或自身出現影響安全的故障時,能在設備響應時間內(典型如 nanoScan3 的 85ms)切斷安全回路,讓機器進入安全停止狀態。同時,設備采用 IEC 60825-1 規定的 1 級激光,人眼直視也不會造成傷害,因此可以放心安裝在人員頻繁活動的區域。這也是它與普通測量雷達的根本區別——后者可以“看得清”,卻無法承諾“停得下”。
固定防護:讓機器人“看見”靠近的腿
在傳統的機器人工作站中,安全圍欄的開口處往往需要額外的安全光幕或聯鎖門來填補。而安全激光掃描儀可以水平安裝在危險區域入口的地面或設備立柱上,以低矮的掃描平面覆蓋人員可能進入的通道。
一個典型的細節是安裝高度的選擇。如果掃描平面過低(如腳踝高度),分辨率設為70mm時,光束可能恰好從雙腳之間穿過而漏檢。將掃描儀安裝在約300mm的高度,掃描平面處于小腿肚位置,便能可靠地識別到人的腿部,從而觸發保護。這一看似微小的工程考量,恰恰是“能看見人”與“看不住人”之間的分界。
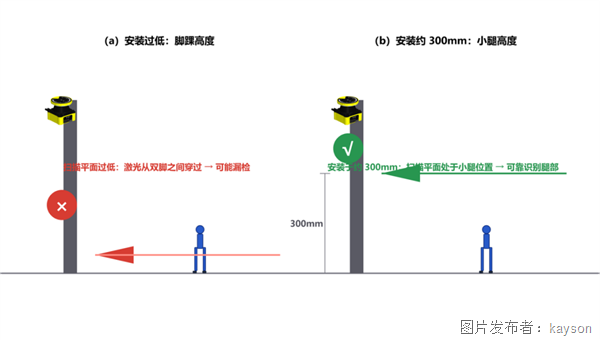
圖3 安裝高度的選擇(掃描平面過低時,激光可能從雙腳之間穿過造成漏檢;安裝于約 300mm 高度、掃描平面處于小腿位置時,可可靠識別人員腿部。)
對于需要頻繁進出的物料通道,掃描儀還能借助屏蔽(Muting)功能,在合法物料通過時暫時抑制保護區域,待物料離開后自動恢復監控,實現“人料區分”。
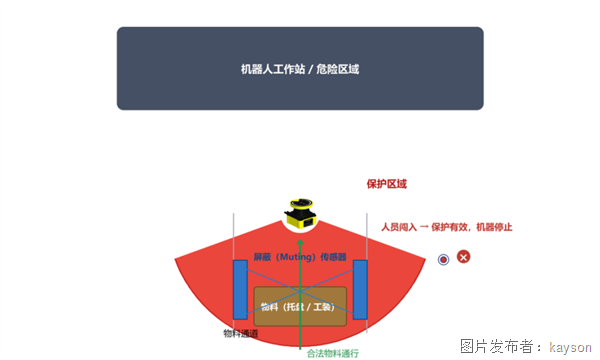
圖4 屏蔽(Muting)功能示意(屏蔽傳感器組合允許合法物料——托盤、工裝等——通過時短暫抑制保護區域;人員闖入時保護區域仍然生效。)
移動防護:AGV身上的一雙“安全眼”
安全激光掃描儀真正釋放其靈活性的場景,是自動導引車(AGV)和移動機器人。一臺AGV在倉庫中穿行,它的“安全邊界”不能是固定不變的一圈鐵皮,而必須隨著行駛方向和速度動態調整。
現代安全激光掃描儀(如西克NanoScan3、騎鯨瞰海SH27等)的緊湊化設計使這一構想得以落地。其機身高度可低至80mm,掃描范圍達5m,能夠輕松集成到AGV的邊角空間。更重要的是,它們支持多區域組動態切換——當AGV直線前進時,保護區域呈狹窄的長條形;轉彎時,根據編碼器信號切換為偏向轉彎側的區域;當負載發生變化、制動距離延長時,保護區域自動擴大。
這意味著,AGV不再需要為了安全而犧牲運行效率。它可以在空曠區域保持較高速度,在人流密集處自動減速,保護區域始終“貼合”當前的風險輪廓。
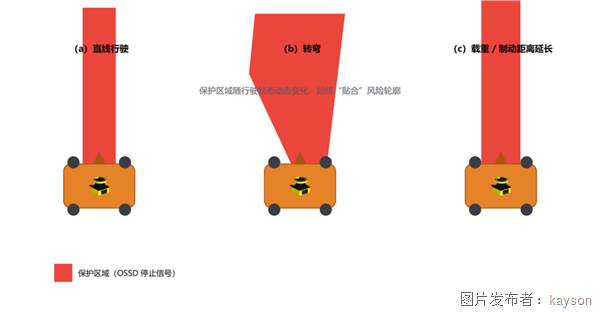
圖5 AGV 上的動態保護區域切換(同一臺 AGV 在直線行駛、轉彎、載重三種狀態下,其前方保護區域的范圍和形狀隨之變化:轉彎時保護區域偏向內側,載重時區域向前延伸以匹配更長的制動距離。)
在 AGV/RGV 的實際應用中,SH 安全雷達的安裝同樣直觀。如圖6所示,在軌道式運輸車(RGV)上,安全雷達固定安裝于車體框架位置,實時監測車輛行進方向與周圍區域:人員或障礙物進入檢測范圍時,車輛立即減速或停止。相比單純依賴機械防撞與人工瞭望,這種方案讓移動設備具備主動感知能力,運行更安全、更高效。
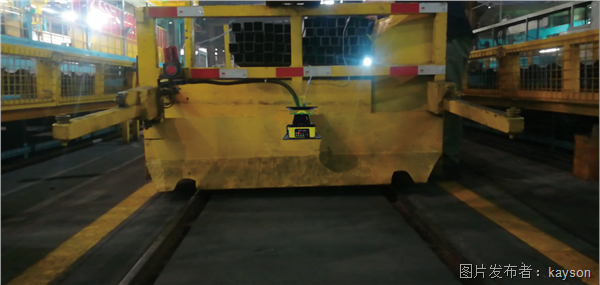
圖6 AGV/RGV 移動運輸設備的激光區域防護(SH27安全雷達安裝于軌道式運輸車車體框架,實時監測行進方向與周圍區域,人員或障礙物接近即觸發安全保護。)
典型應用:從焊裝車間到智慧倉儲
汽車制造是安全激光掃描儀應用最成熟的領域之一。在焊裝車間里,多臺機器人協同作業,工位周圍以多級安全區進行防護:人員進入警告區域時警燈閃爍提醒,進入保護區域時機器人立即停止;借助屏蔽(Muting)功能,車身夾具等合法物料可以正常進出,不打斷生產節拍。這與前文“該停則停、該過則過”的分級防護思想一脈相承。
在更廣闊的智能制造場景中,安全激光掃描儀的身影同樣密集:碼垛系統、機器人工作站、激光切割機、木工機械等設備的出入口與周邊防護;倉庫中 AGV/AMR 的碰撞防護;無人叉車根據行駛速度動態切換安全區域組——高速行駛時采用大范圍區域提前預警,低速轉彎時切換為精確的小范圍區域,在安全與效率之間取得平衡。
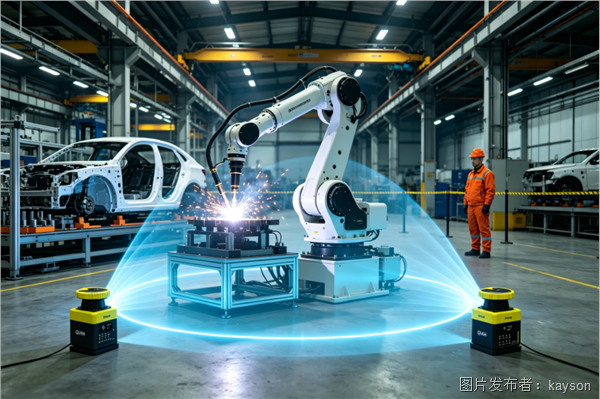
圖7 典型應用場景:機器人工作站的激光區域防護(示意圖)
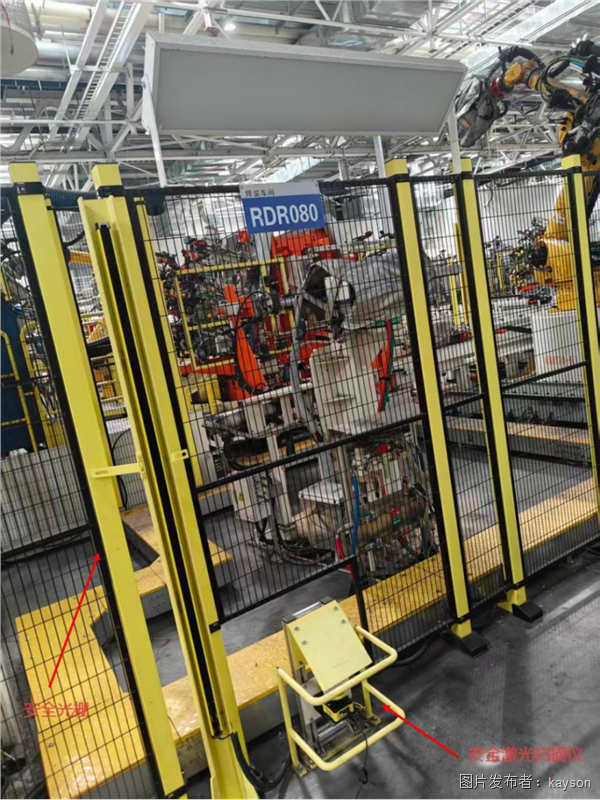
在固定式設備防護中,安全激光掃描儀同樣可以“貼裝”在設備前方。如圖8所示,SH27 安全雷達直接安裝在設備前端的防護條上,與后方的安全圍欄配合使用:雷達在設備前方劃定扇形檢測區域,人員一旦接近危險區域,設備立即減速或停止;圍欄則兜住其余方向的風險。這種“無形光墻+物理圍欄”的組合,無需在地面開槽或大改設備結構,非常適合對既有產線進行安全升級。
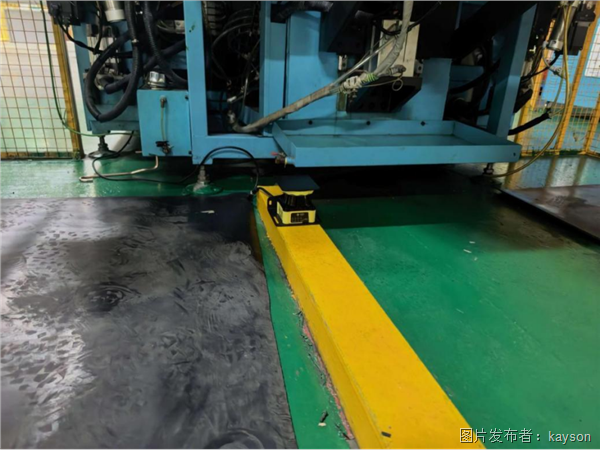
圖8 SH27 安全雷達的固定式區域防護應用(雷達安裝于設備前方的防護條上,與黃色安全圍欄配合,實時監測設備前方的危險區域,人員進入即觸發安全輸出。)
在重型裝備制造車間,安全激光掃描儀同樣可以發揮關鍵作用。如圖9所示,SH 安全雷達安裝于大型起重設備的行走機構部位,與設備自身的警示燈、限位裝置配合使用:設備運行時,雷達持續監測行走方向與作業區域,人員一旦進入危險范圍,立即觸發安全輸出,設備減速或停止;而設備正常的作業與物料轉運不受影響。這對于行車、轉運臺車等大型移動設備的周邊防護尤為重要。
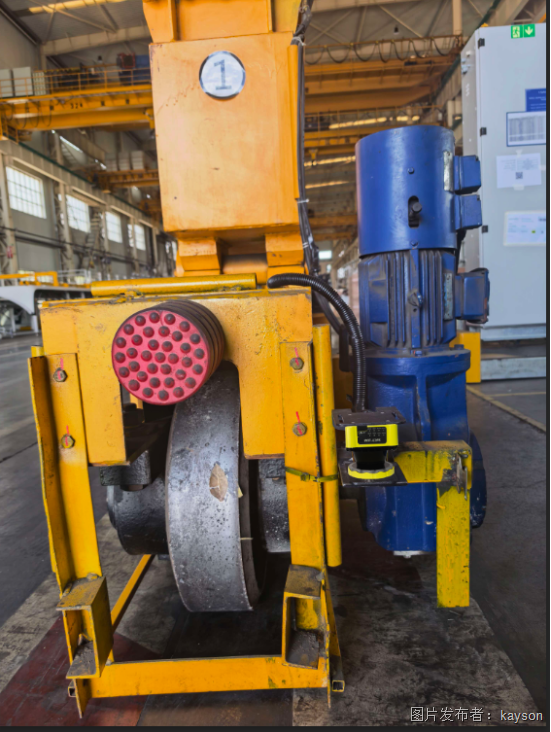
圖9 SH27 安全雷達在大型起重設備上的應用(雷達安裝于設備行走機構部位,與警示燈、限位裝置配合,實時監測設備行走方向與作業區域,人員接近即觸發安全保護。)
與其它安全防護方式的對比
相比傳統防護手段,安全激光掃描儀的優勢在于“無形”與“可變”:不占用地面空間、不阻礙人員視線,防護區域還能隨工況實時調整。下表從防護原理、靈活性和典型場景三個維度,對比了幾種常見防護方式。
表1 常見安全防護方式對比
防護方式 | 防護原理 | 靈活性 | 典型應用場景 |
安全圍欄/聯鎖門 | 物理隔離+門鎖聯鎖 | 低,改造需停機 | 長期固定的危險區域、設備四周 |
安全光幕 | 紅外光束對射形成“光柵” | 中,可調整高度與范圍 | 沖壓機、出入口、上下料口 |
安全地毯 | 地面壓力感應 | 低,需鋪設地面 | 固定設備周圍的站立區域 |
安全激光掃描儀 | 二維激光掃描+分區分級響應 | 高,區域可動態切換 | AGV/AMR、機器人工作站、動態區域防護 |
看不見的挑戰:灰塵、光線與反射
安全激光掃描儀并非“裝上即忘”的萬能設備。它的光學本質決定了它對環境有著苛刻的要求。
空氣中的粉塵、霧氣會吸收和散射激光束,導致測量偏差甚至誤觸發。對此,高端掃描儀內置了顆粒算法和污染監控,當鏡頭窗口的透光率因積灰下降到閾值時,會主動輸出維護預警。強烈陽光或頻閃燈的直接照射也可能淹沒微弱的反射信號,因此安裝時需避免將光學窗口正對強光源。此外,高反射率的物體——如近距離的金屬墻面或反光板——可能造成異常測距,工程規范通常要求反射器與保護區域邊界保持至少1m距離,或額外增加200mm的安全余量。
這些約束提醒我們:安全激光掃描儀是一雙“精密的眼睛”,它看得準,但前提是使用者在設計階段就為它掃清了視線干擾。
選型與設計要點
安全距離是選型與安裝的第一約束。依據 ISO 13855(對應國標 GB/T 19876),安全距離的基本公式為 S = K × T + C:K 為人體接近速度參數,標準給出不同的規定值(常見為 1600mm/s 或 2000mm/s),取值需結合接近方式與風險評估確定;T 為全系統停機時間,包括掃描儀響應時間、安全回路延遲與設備制動時間;C 為侵入距離,與檢測分辨率和安裝方式相關。掃描儀應盡可能遠離危險點安裝,為停機留出充足的距離余量。
分辨率決定“最小能看見什么”。以 70mm 分辨率為例,小于該尺寸的物體可能無法被可靠識別——這正是安裝高度不能過低、掃描平面必須處于小腿位置的原因之一。選型時,還應根據風險評估確定所需的性能等級(PLr/SILr),選擇認證等級匹配的設備,并規劃好區域組與監控場景:不同速度、負載下的切換邏輯,以及與安全 PLC 的聯鎖方式。
環境因素同樣要提前納入設計。盡量避免強光源直射與近距離高反射物體,預留污染監控與維護通道;多數高端掃描儀提供鏡頭污染預警,定期清潔可以顯著減少誤停機,讓這雙“精密的眼睛”始終保持清晰。
結語
從圍欄到光幕,再到安全激光掃描儀,工業安全防護的演進方向是讓“隔離”越來越無形,讓“保護”越來越智能。掃描儀的價值不在于它本身的技術參數多么亮眼,而在于它讓機器能夠在人員靠近的瞬間做出恰當的反應——該停則停,該慢則慢,而無需用一圈鐵網將人與效率一并隔絕在外。
當一臺AGV在人群中安然穿行,當一只機械臂在操作員伸手取件時驟然靜止,那些看不見的激光脈沖正在默默完成它們的工作。好的安全設備,或許正是讓人忘記它存在的那一種。


 投訴建議

提交