


蜘蛛手載帶機 SMT 產線上料應用
——— 思銳視覺蜘蛛手機器人載帶機在SMT產線的上料應用方案
2026/8/31 15:17:39
在SMT表面貼裝產線中,元器件的穩定精準上料是保障貼裝效率的核心前提。傳統載帶上料多采用人工補料或專用機械裝置,存在定位偏差大、換型調整繁瑣、不同寬度載帶適配性差等問題,難以應對多品種小批量的生產需求。蜘蛛手機器人載帶機結合視覺定位技術,為載帶式元器件的精準上料提供了柔性化解決方案。
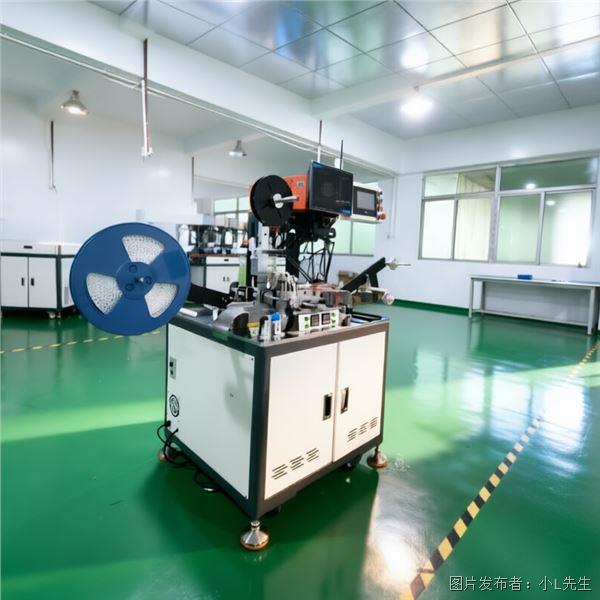
東莞思銳視覺推出的蜘蛛手機器人載帶機方案,核心由載帶輸送機構、視覺定位模塊、Delta并聯蜘蛛手、末端執行單元四部分構成。工作流程中,載帶通過編碼器控制步進送料,工業相機實時采集載帶內元件的圖像,視覺系統計算元件的實際位置與角度,蜘蛛手根據坐標修正量精準抓取元件,放置至貼裝工位或中轉托盤。
該方案在產線應用中具備三項核心優勢。第一是載帶步進同步控制,編碼器精準控制載帶進給距離,配合視覺信號觸發抓取,減少載帶公差帶來的位置偏差。第二是動態位置修正,視覺實時識別元件實際位置,動態修正抓取坐標,無需嚴格定位載帶型腔,降低對載帶精度的要求。第三是多規格兼容,支持不同寬度、不同型腔規格的載帶,更換產品時調整參數即可,適配性強。
在實際SMT產線上料場景中,該方案重復定位精度可達±0.1mm,上料節拍穩定,有助于減少貼裝設備的待料時間,提升整條產線的運行效率。對于多品種切換頻繁的中小批量產線,該方案的柔性優勢更為明顯。
審核編輯(
王靜
)


 投訴建議

提交
查看更多評論
其他資訊
蜘蛛手機器人塑膠件擺盤案例分享
蜘蛛手機器人五金件擺盤案例分享
蜘蛛手機器人視覺引導抓取
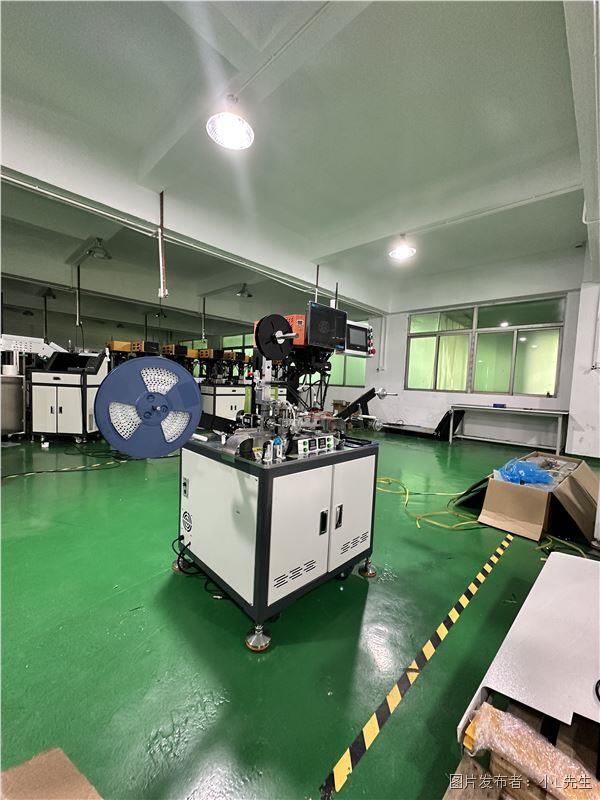
思銳視覺蜘蛛手編帶機電子產線應用實踐
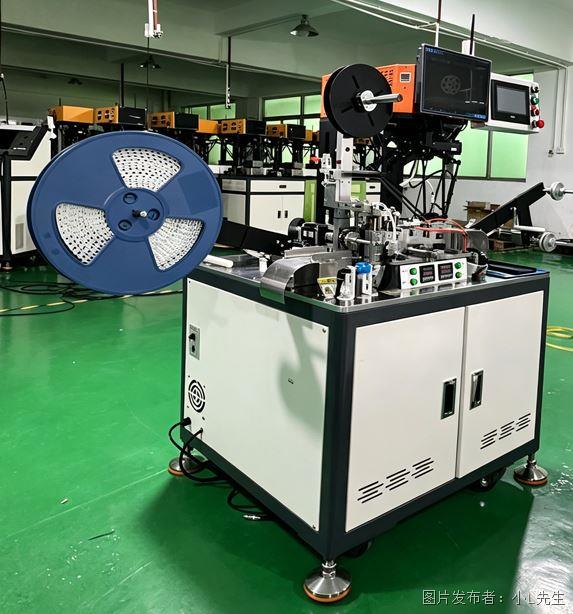
蜘蛛手機器人擺盤機一分鐘能擺幾個