


蜘蛛手機器人螺絲分揀
——— 多規螺絲分揀思銳視覺蜘蛛手機器人視覺分揀方案
2026/8/31 15:40:19
在緊固件制造行業,螺絲、螺母等產品的規格分揀是生產后端的常見工序。傳統人工分揀效率低、錯分率高,長時間作業易疲勞導致品質波動,且難以同步完成計數,包裝數量誤差大。蜘蛛手機器人結合視覺識別技術,為多規格螺絲分揀提供了高效、精準的自動化解決方案。
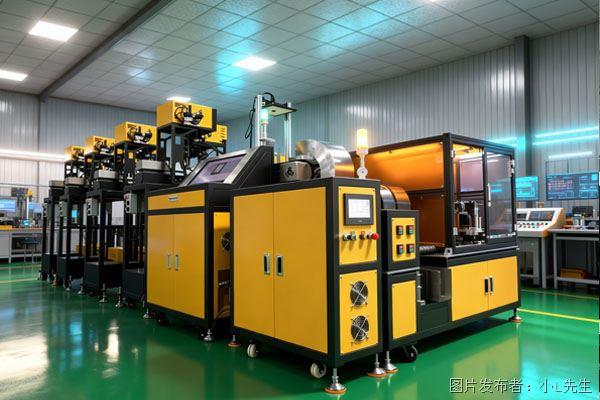
思銳視覺推出的螺絲視覺分揀方案,系統由進料輸送單元、SR-Vision視覺識別模塊、Delta并聯蜘蛛手、分類料道與包裝工位構成。整體工作流程為:混裝螺絲輸送至視覺識別區→視覺系統通過尺寸、頭型、槽型等多特征區分規格,同時檢測外觀缺陷→蜘蛛手根據識別結果,將不同規格螺絲抓取至對應分類工位→完成分揀后直接進入計數包裝工序。
該方案在實際應用中具備四大優勢。一是多特征精準識別,綜合尺寸、幾何特征、表面紋理區分不同規格螺絲,識別準確率高;二是高速穩定分揀,標準作業節拍0.9秒/件,分揀效率穩定,不受人員狀態影響;三是同步計數功能,視覺識別過程中同步完成數量統計,減少人工計數誤差;四是拓展性強,新增規格只需添加對應視覺模板,調試周期短,適配產品迭代。
在中山某五金企業的多規格螺絲分揀包裝項目中,該系統可同時分揀多種規格螺絲,單通道分揀效率可達1200PCS/H以上,錯分率低,同時同步完成計數包裝,有效減少了人工崗位配置,提升了分揀效率與準確性,適配緊固件行業多品種、大批量的生產特點。
審核編輯(
王靜
)


 投訴建議

提交
查看更多評論
其他資訊
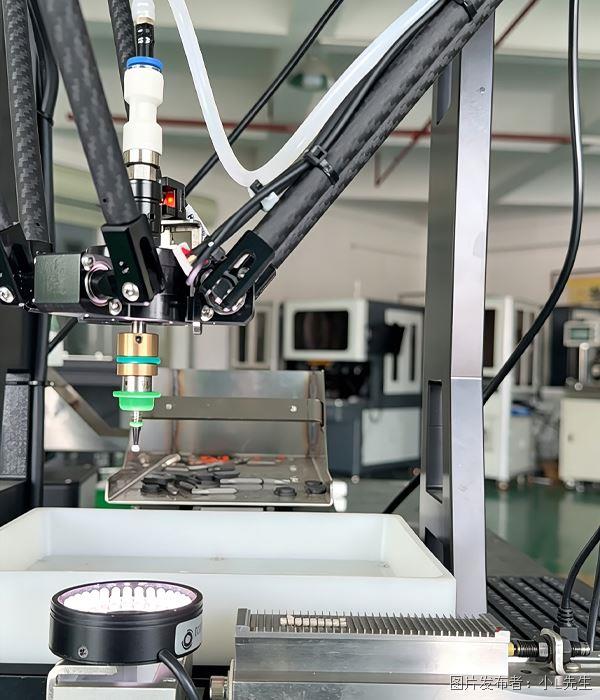
蜘蛛手機器人沖壓件檢測包裝
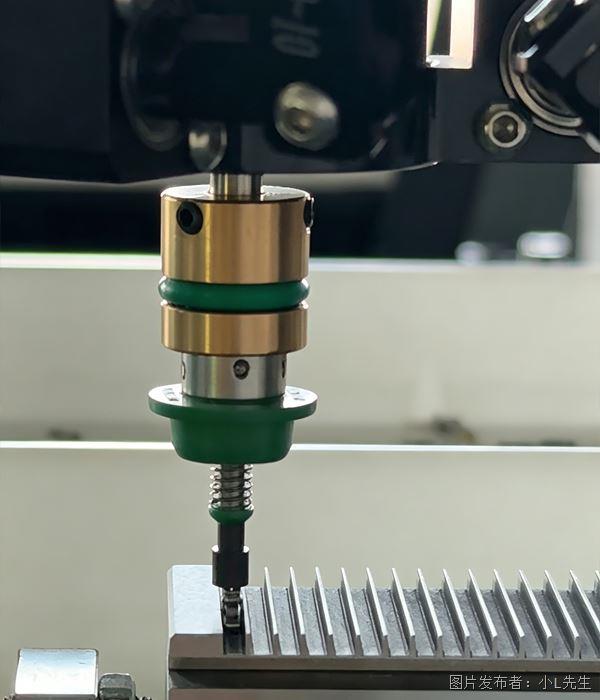
蜘蛛手機器人塑膠件擺盤案例分享
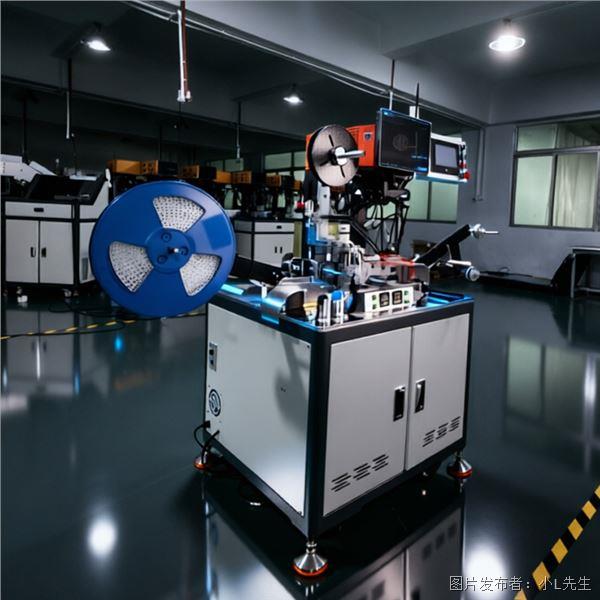
蜘蛛手機器人五金件擺盤案例分享
蜘蛛手機器人視覺引導抓取
蜘蛛手載帶機 SMT 產線上料應用